


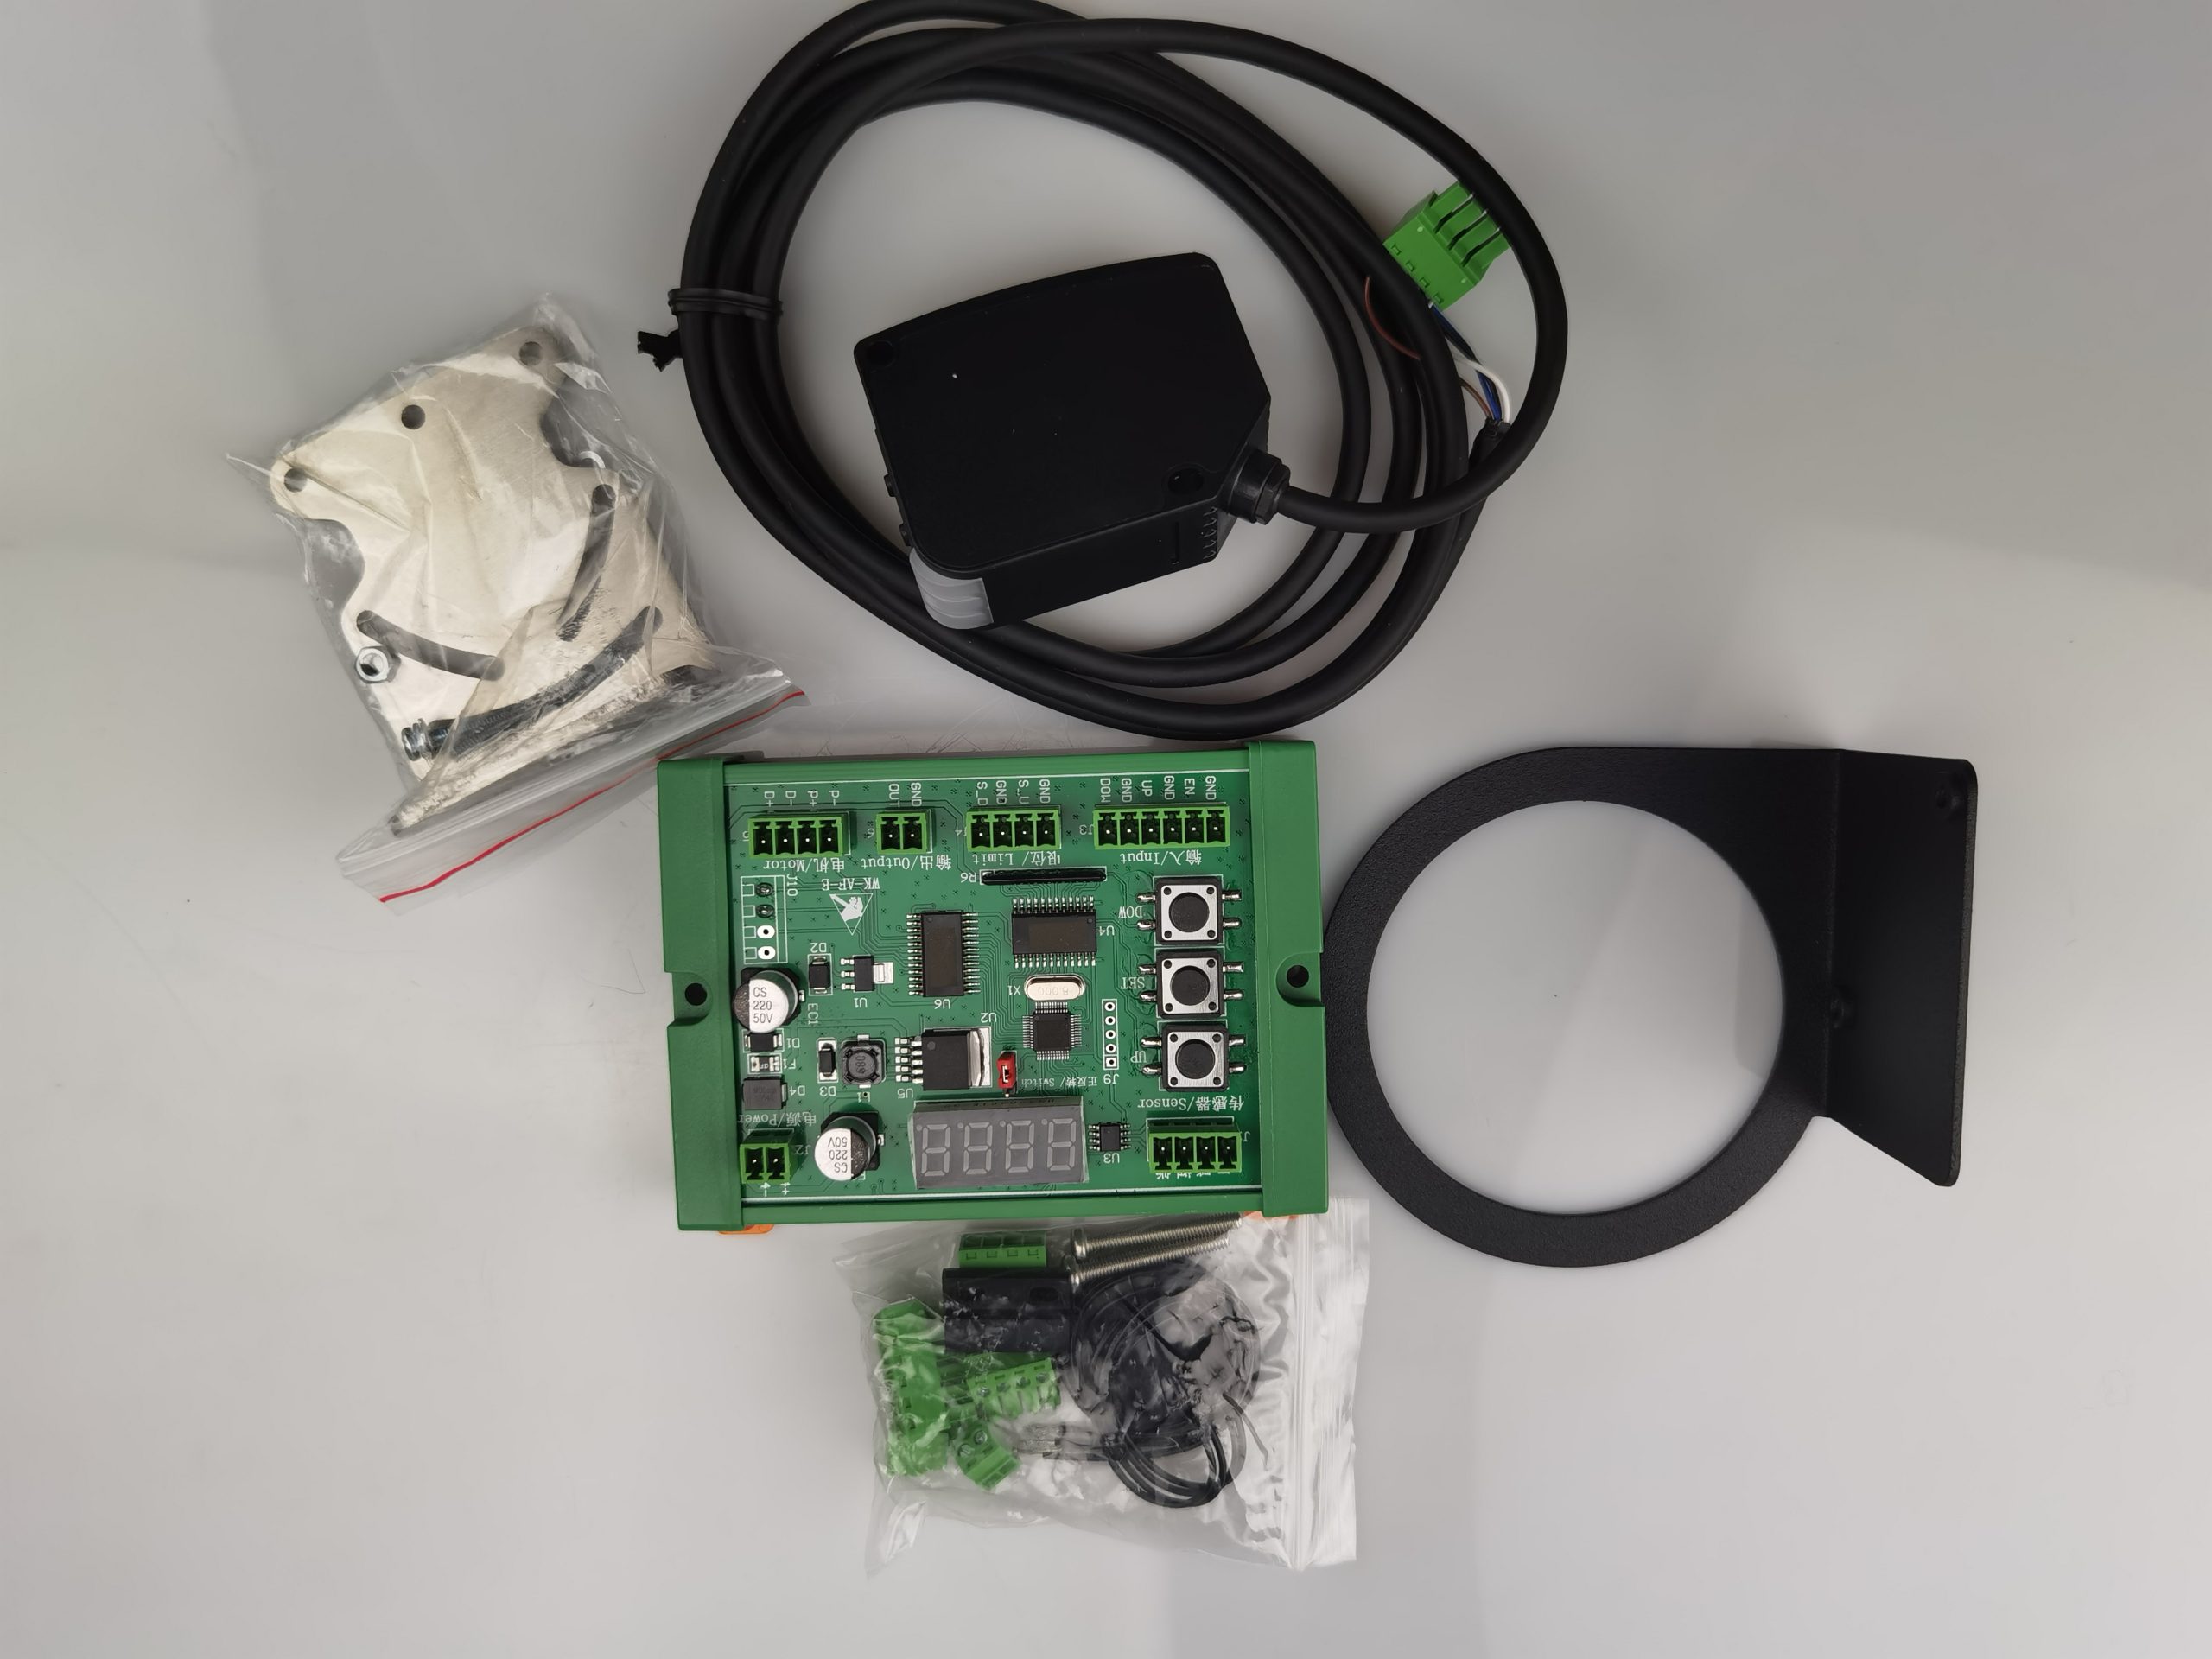
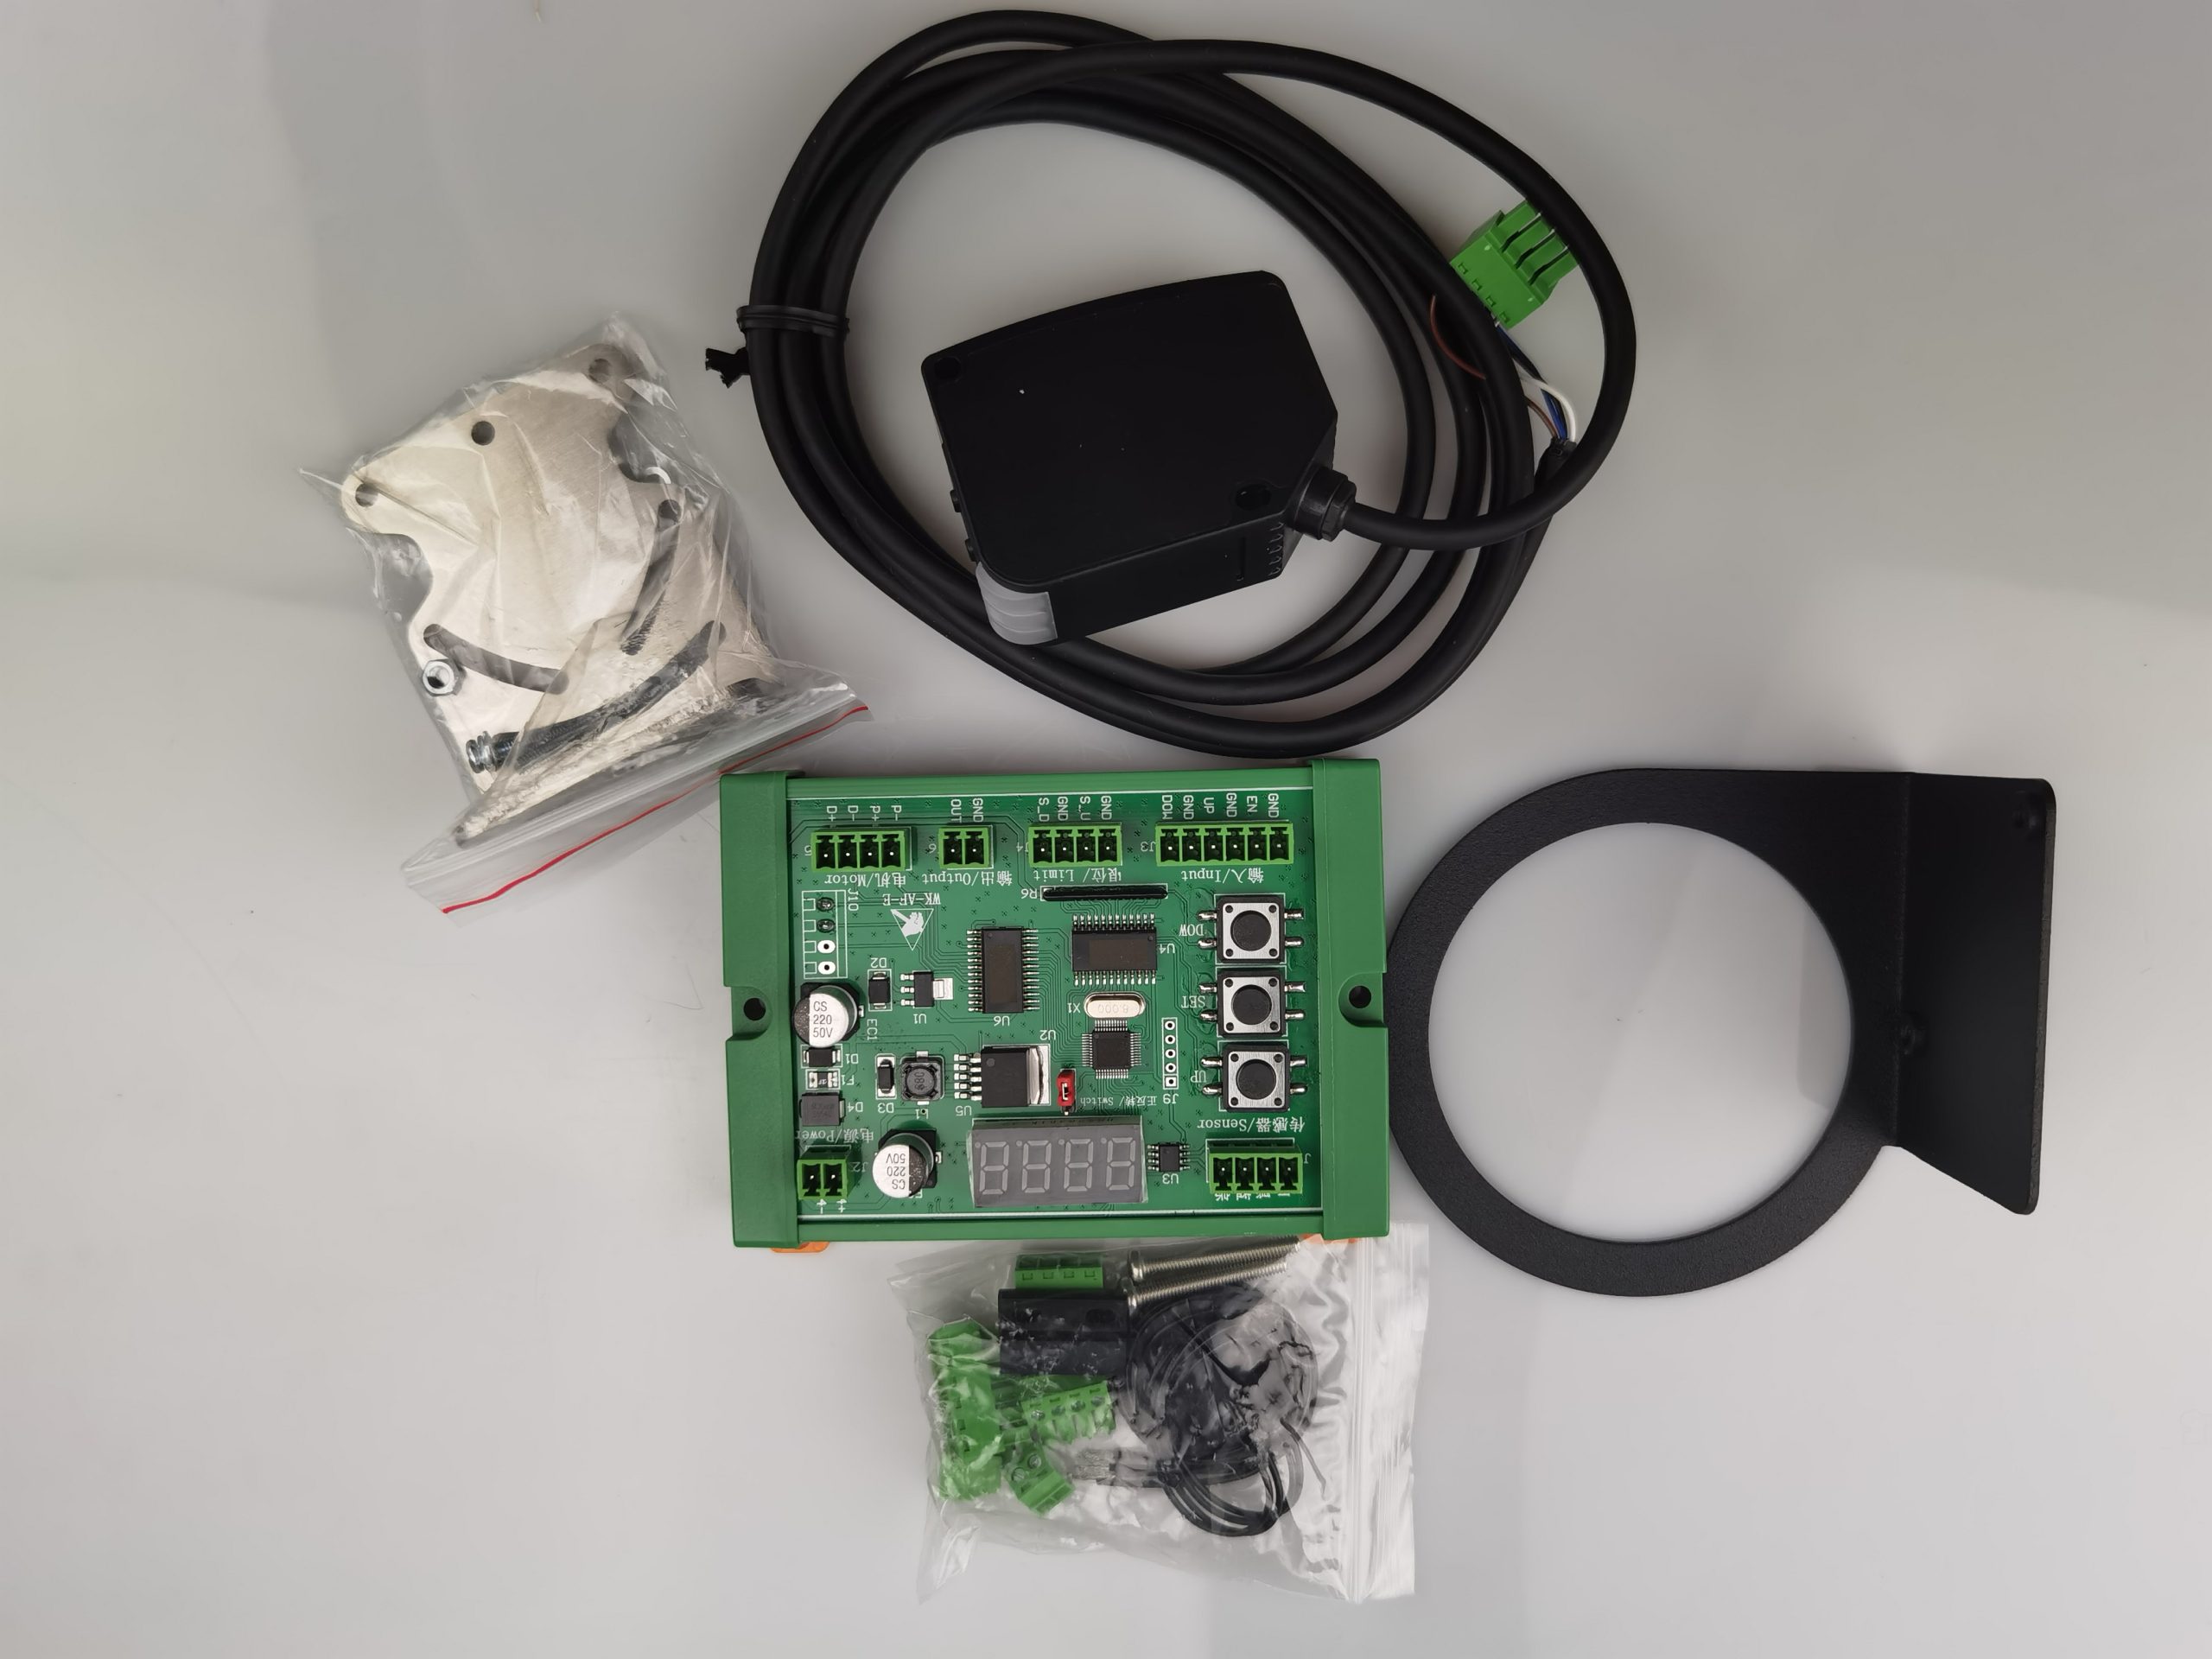
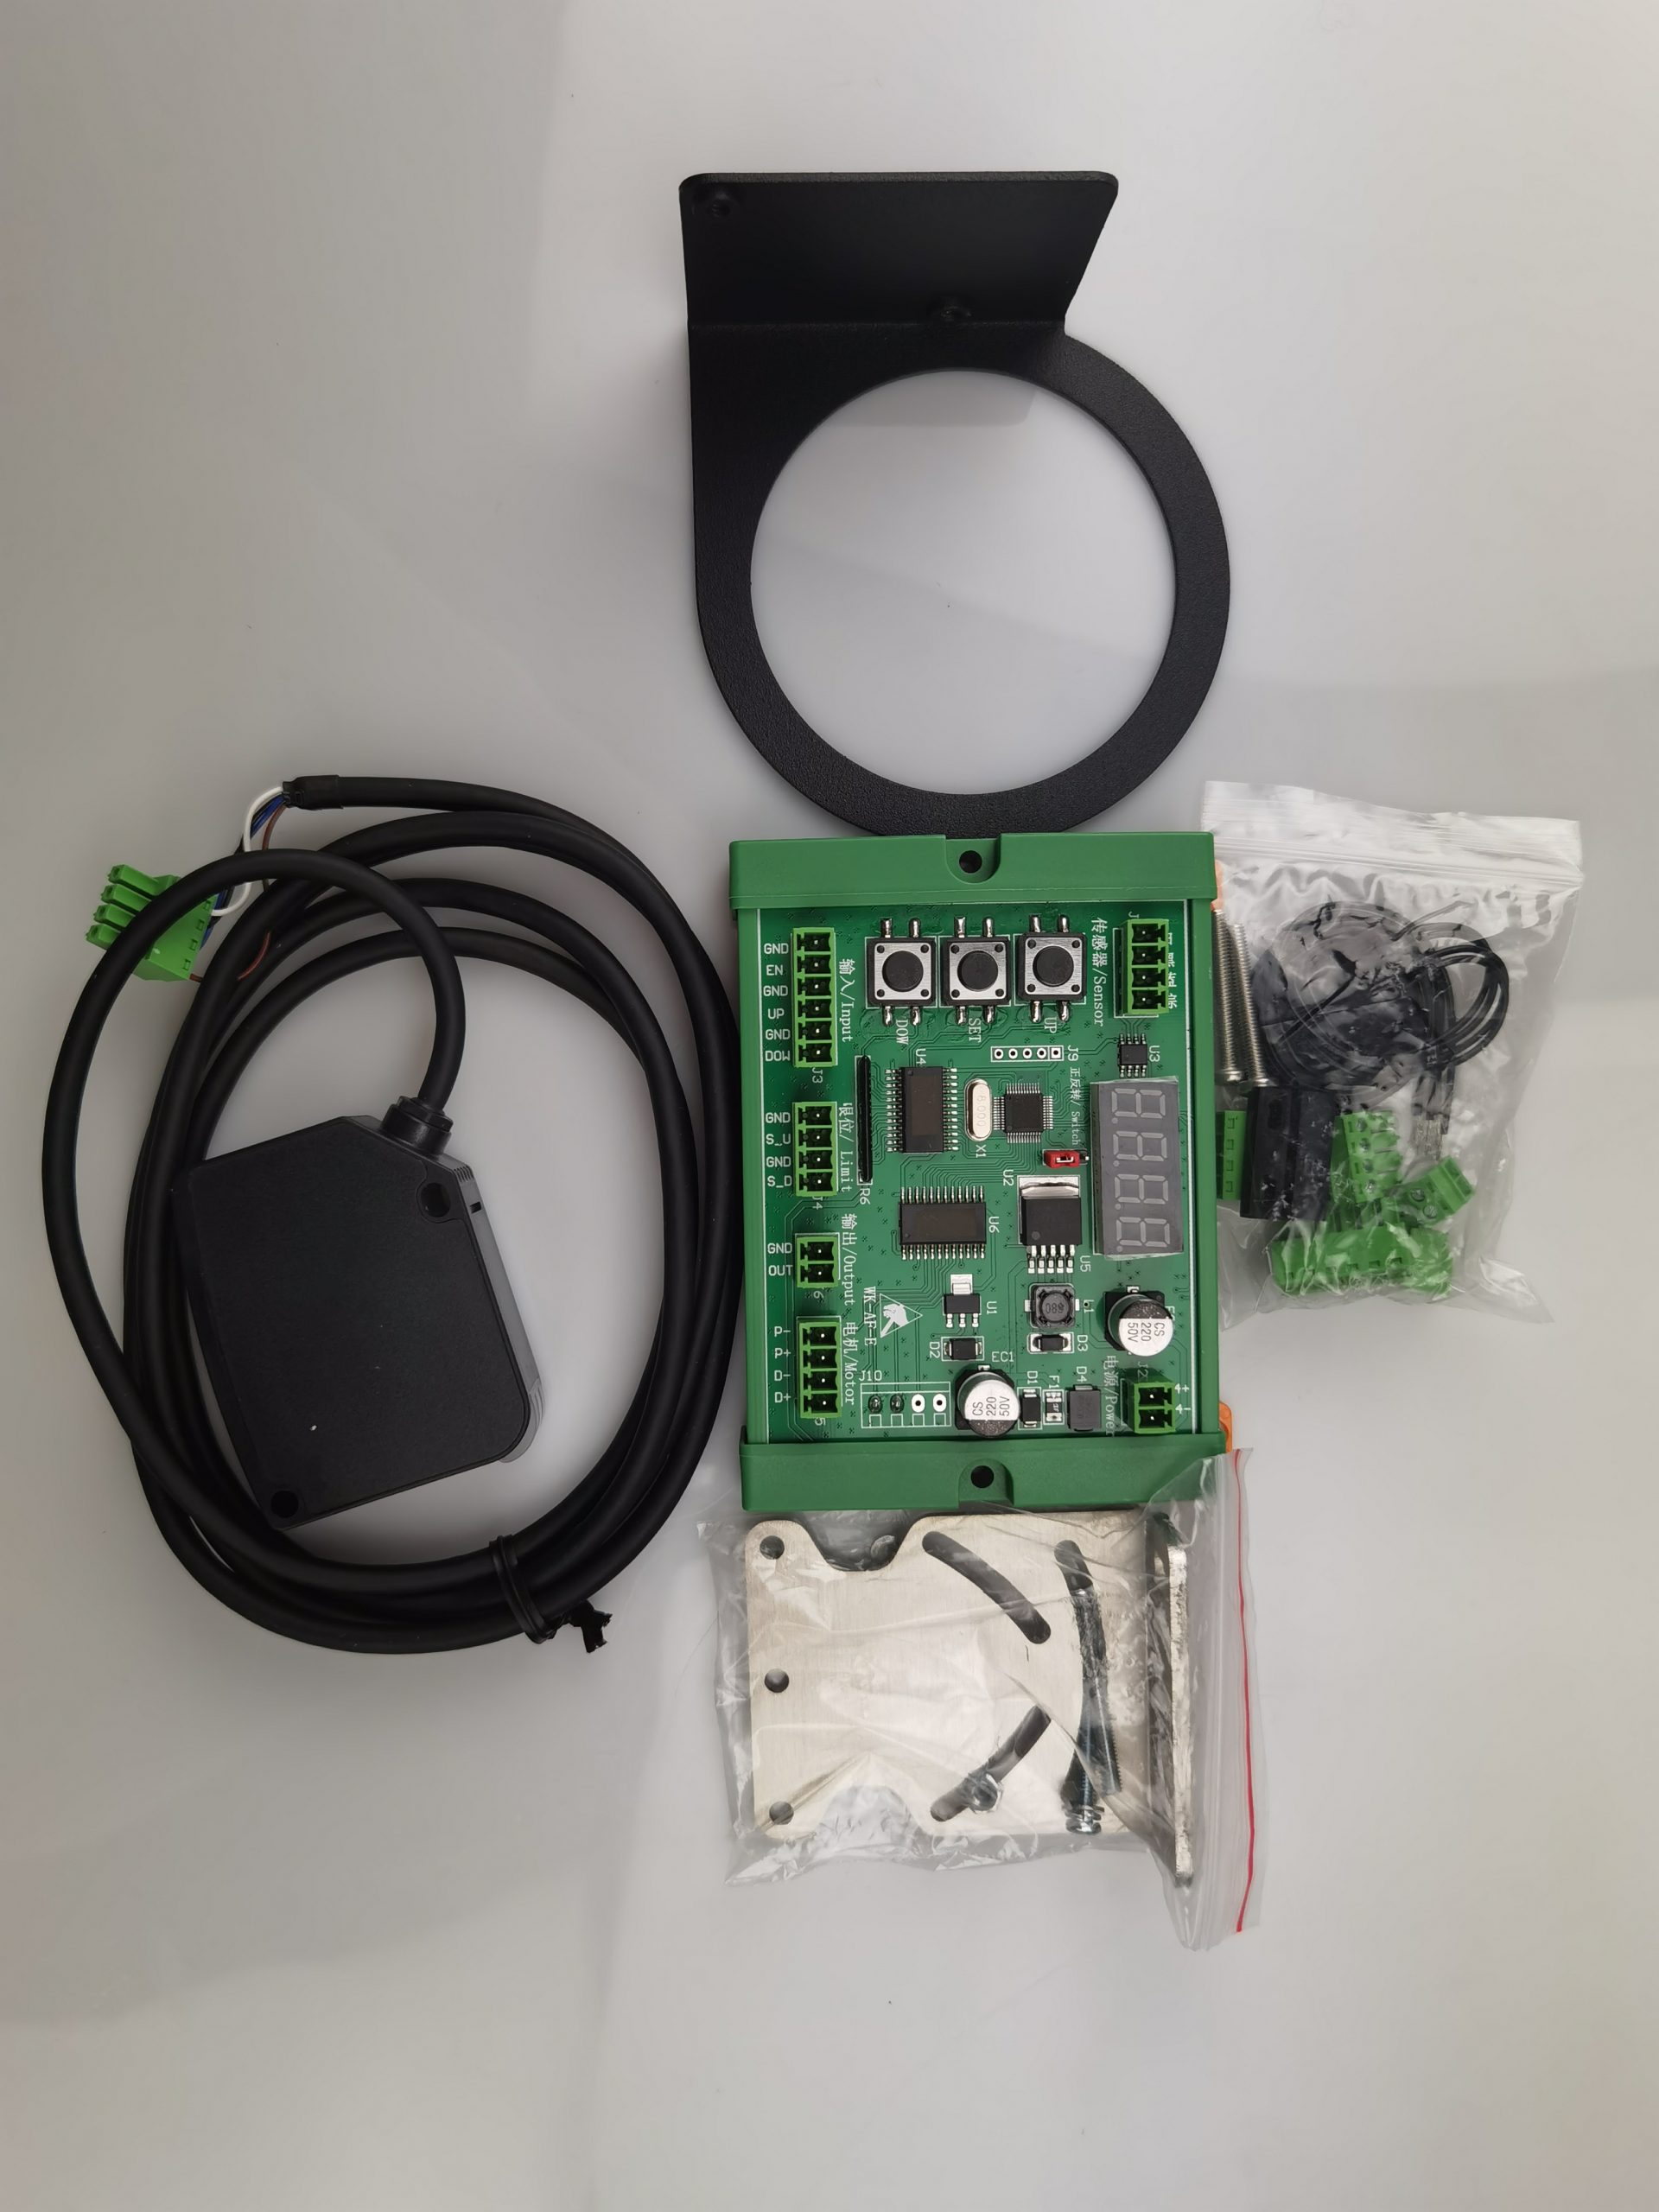
经济型激光自动对焦组件(旁轴式)
踩一下脚踏,机器自动找到焦点并开始打标——对焦、打标一脚踏完成。本组件采用激光测距传感器旁轴安装方案:传感器安装在场镜旁或振镜边上,实时测量镜头到工件表面的距离;电动升降立柱由步进电机驱动,主板根据测距值自动调整升降,把焦点调准后向打标卡发出触发信号,自动开始打标。换不同高度的工件时无需重新手动对焦,特别适合来料高度不一、批量换料的打标场景。
对焦精度 ±0.1mm
测量范围 80–500mm
踩脚踏=对焦+打标
兼容 DM542+57 步进
兼容金橙子打标卡
干簧管上下限位
数码管实时显示
独立系统可级联
测量范围 80–500mm
踩脚踏=对焦+打标
兼容 DM542+57 步进
兼容金橙子打标卡
干簧管上下限位
数码管实时显示
独立系统可级联
一、工作流程:一脚踏完成对焦+打标
1踩下脚踏
脚踏开关(原打标卡脚踏开关改接)触发自动对焦主板的对焦信号 EN。
脚踏开关(原打标卡脚踏开关改接)触发自动对焦主板的对焦信号 EN。
2实时测距
激光测距传感器持续测量场镜/振镜到工件表面的距离(RS-485 传回主板)。
激光测距传感器持续测量场镜/振镜到工件表面的距离(RS-485 传回主板)。
3自动升降
主板输出脉冲+方向信号驱动 DM542+57 步进电机,带动丝杆立柱升降,到位即停(上下干簧管限位保护)。
主板输出脉冲+方向信号驱动 DM542+57 步进电机,带动丝杆立柱升降,到位即停(上下干簧管限位保护)。
4触发打标
对焦完成后,主板 OUT 口向打标卡”开始标刻”输入口输出 200ms 低电平脉冲,打标自动开始。
对焦完成后,主板 OUT 口向打标卡”开始标刻”输入口输出 200ms 低电平脉冲,打标自动开始。
整个过程操作工只需:放料 → 踩脚踏 → 取料。对焦标准由调试时存储的焦点位置决定,之后每换一种料高,踩一脚即可完成对焦+启动打标。
二、系统组成
| 序号 | 部件 | 说明 |
|---|---|---|
| ① | 激光测距传感器 | 激光位移传感器(RS-485 通讯型),量程 80–500mm,OLED 数显,IP67,红光 Class 2;实时测量镜头到工件的距离 |
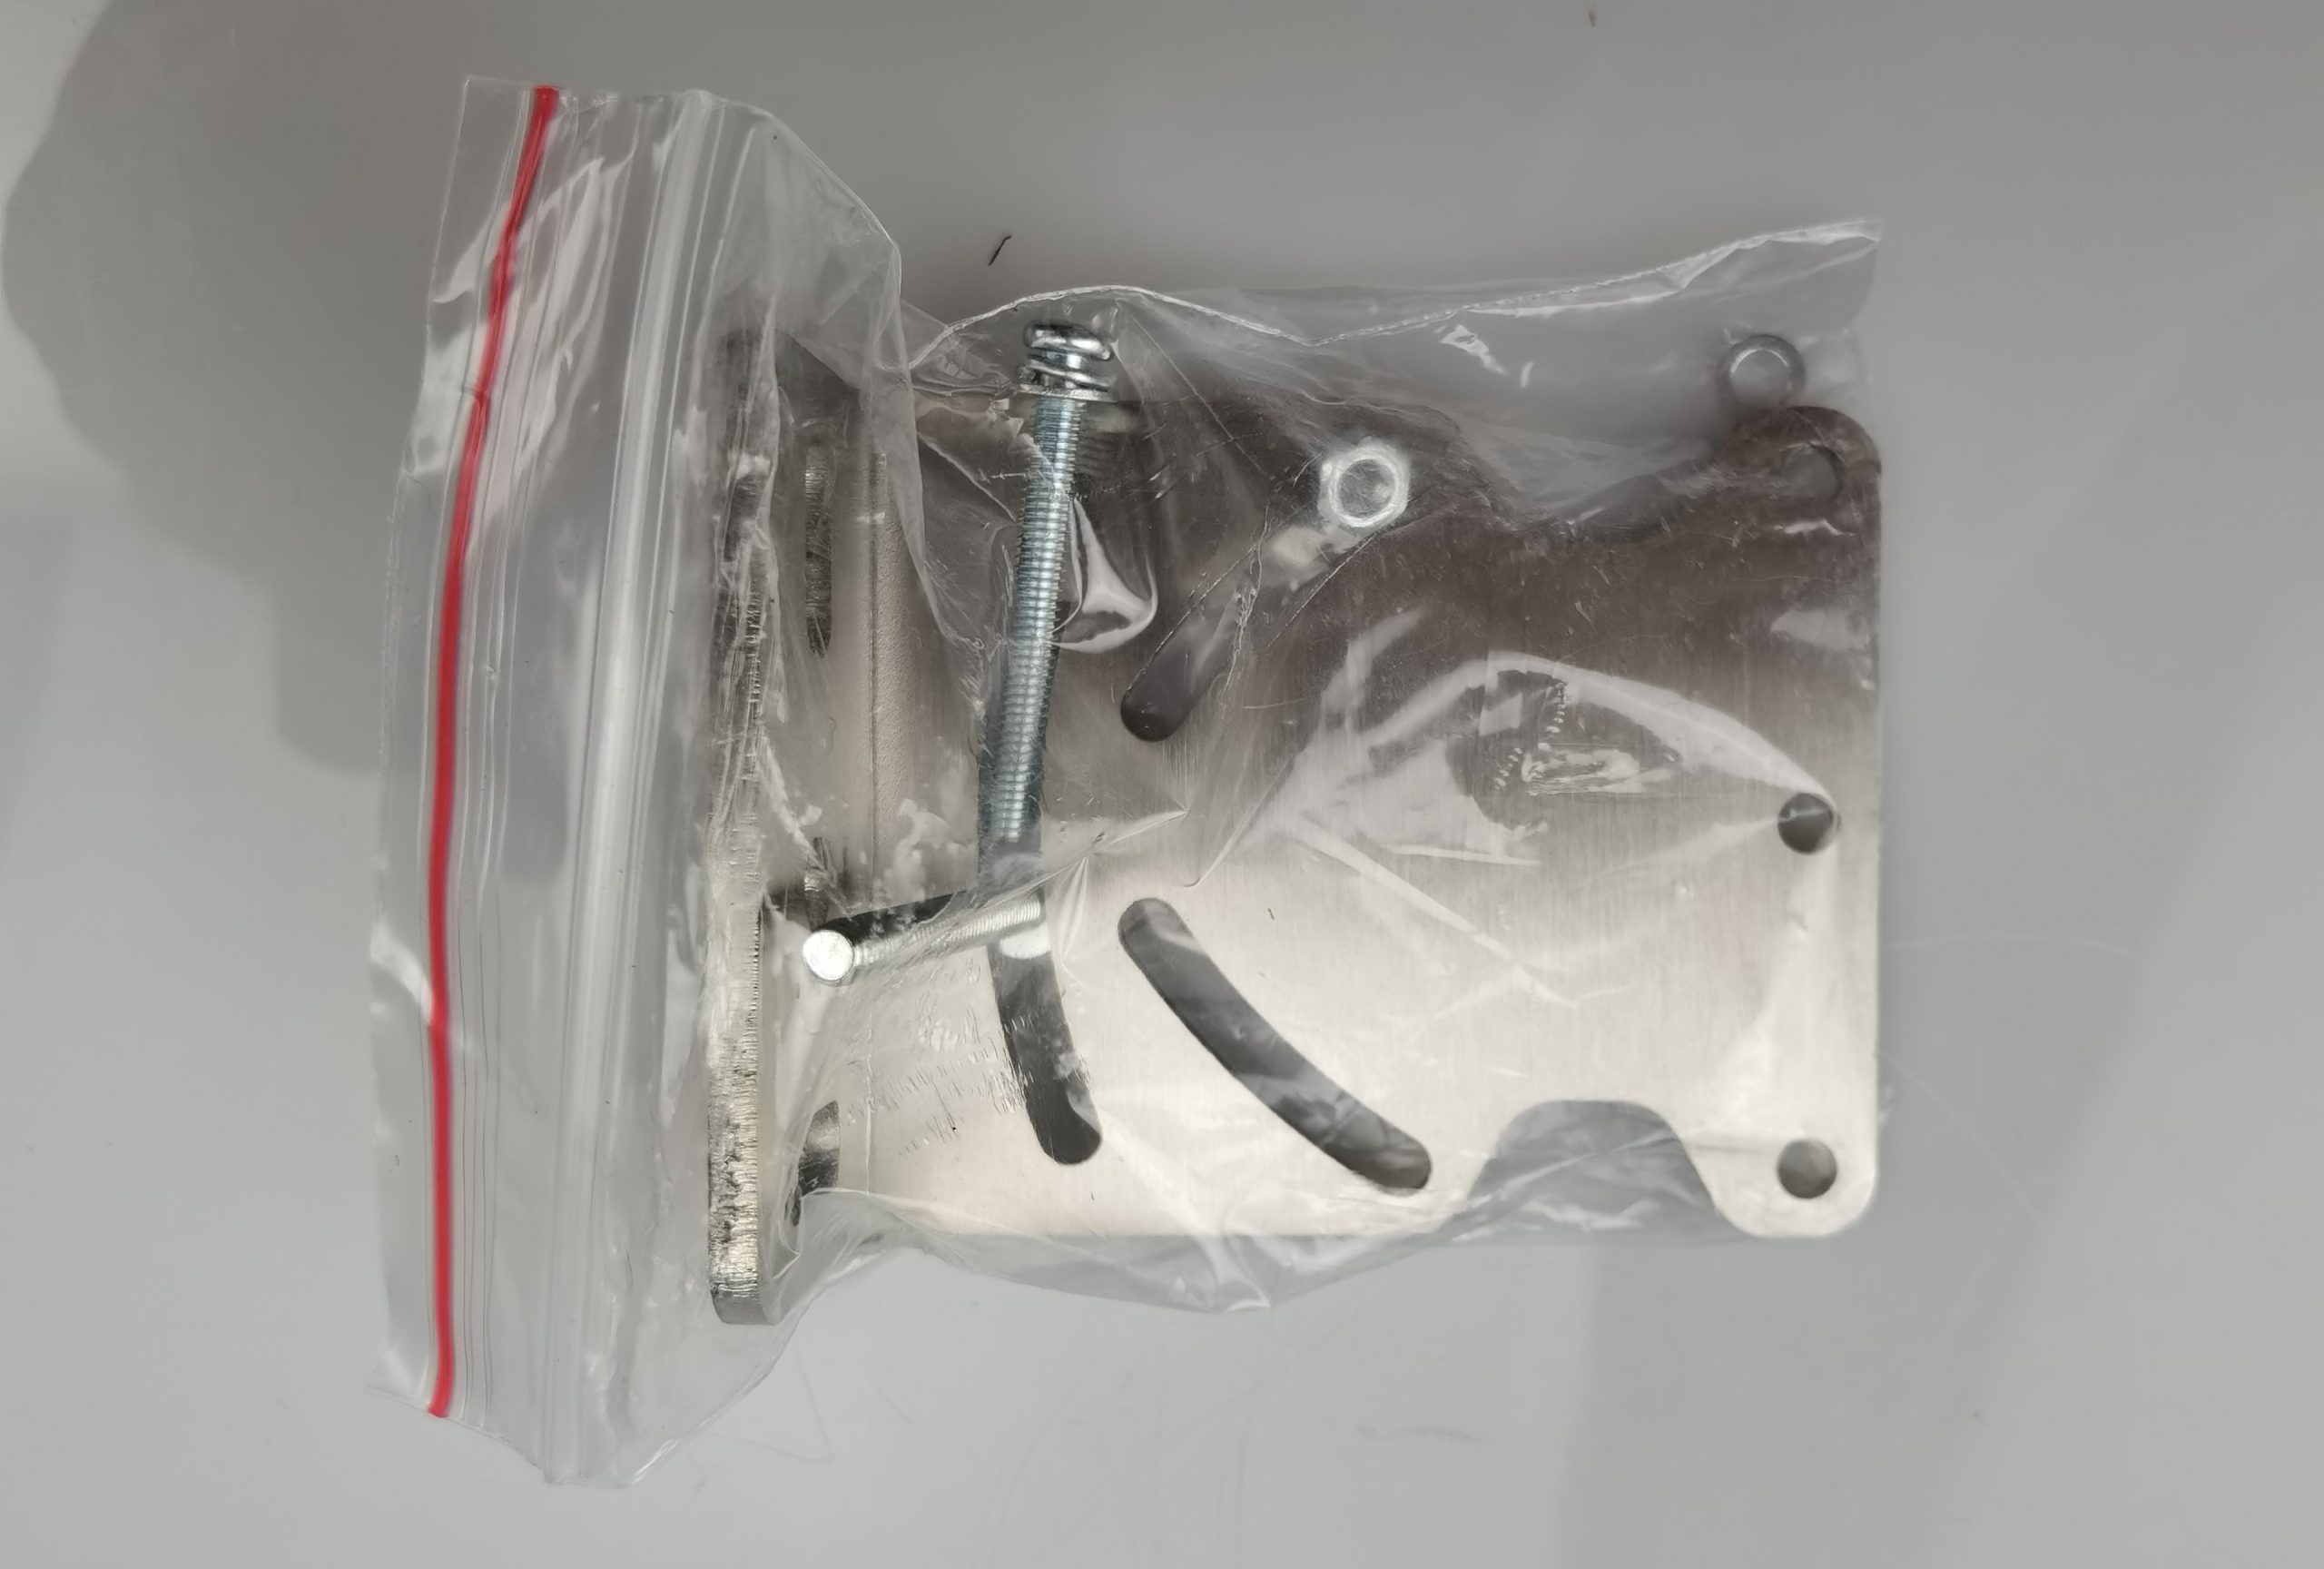
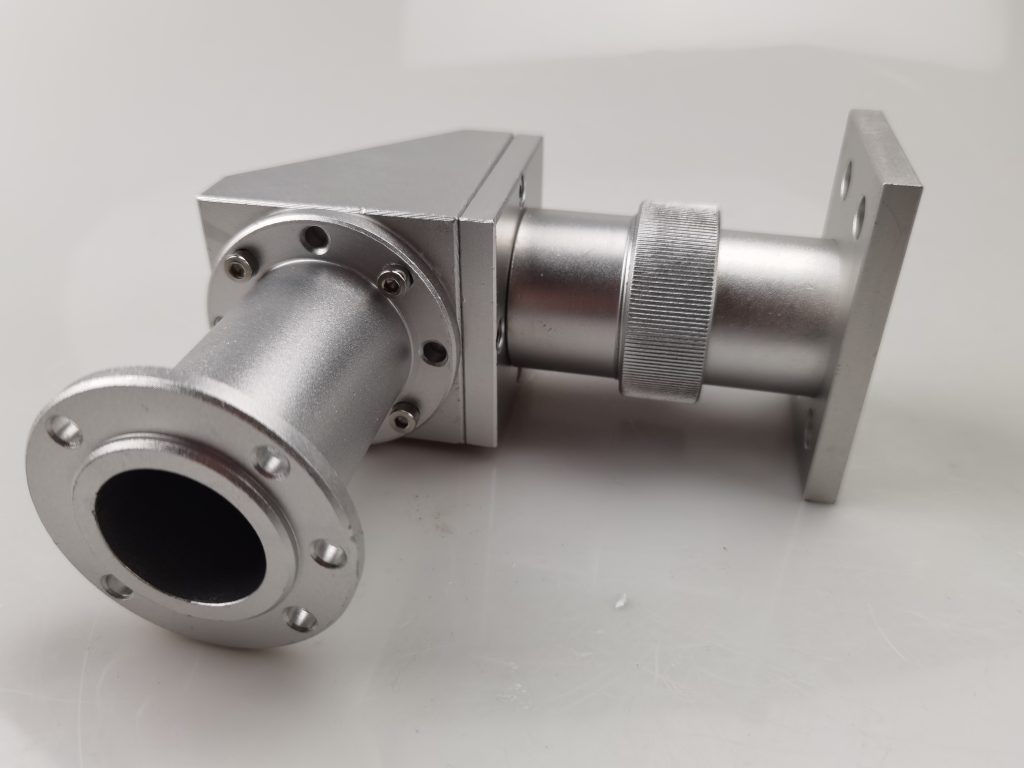
| ② | 不锈钢传感器支架(支架1) | 将传感器固定在振镜侧面(振镜与转接法兰之间) |
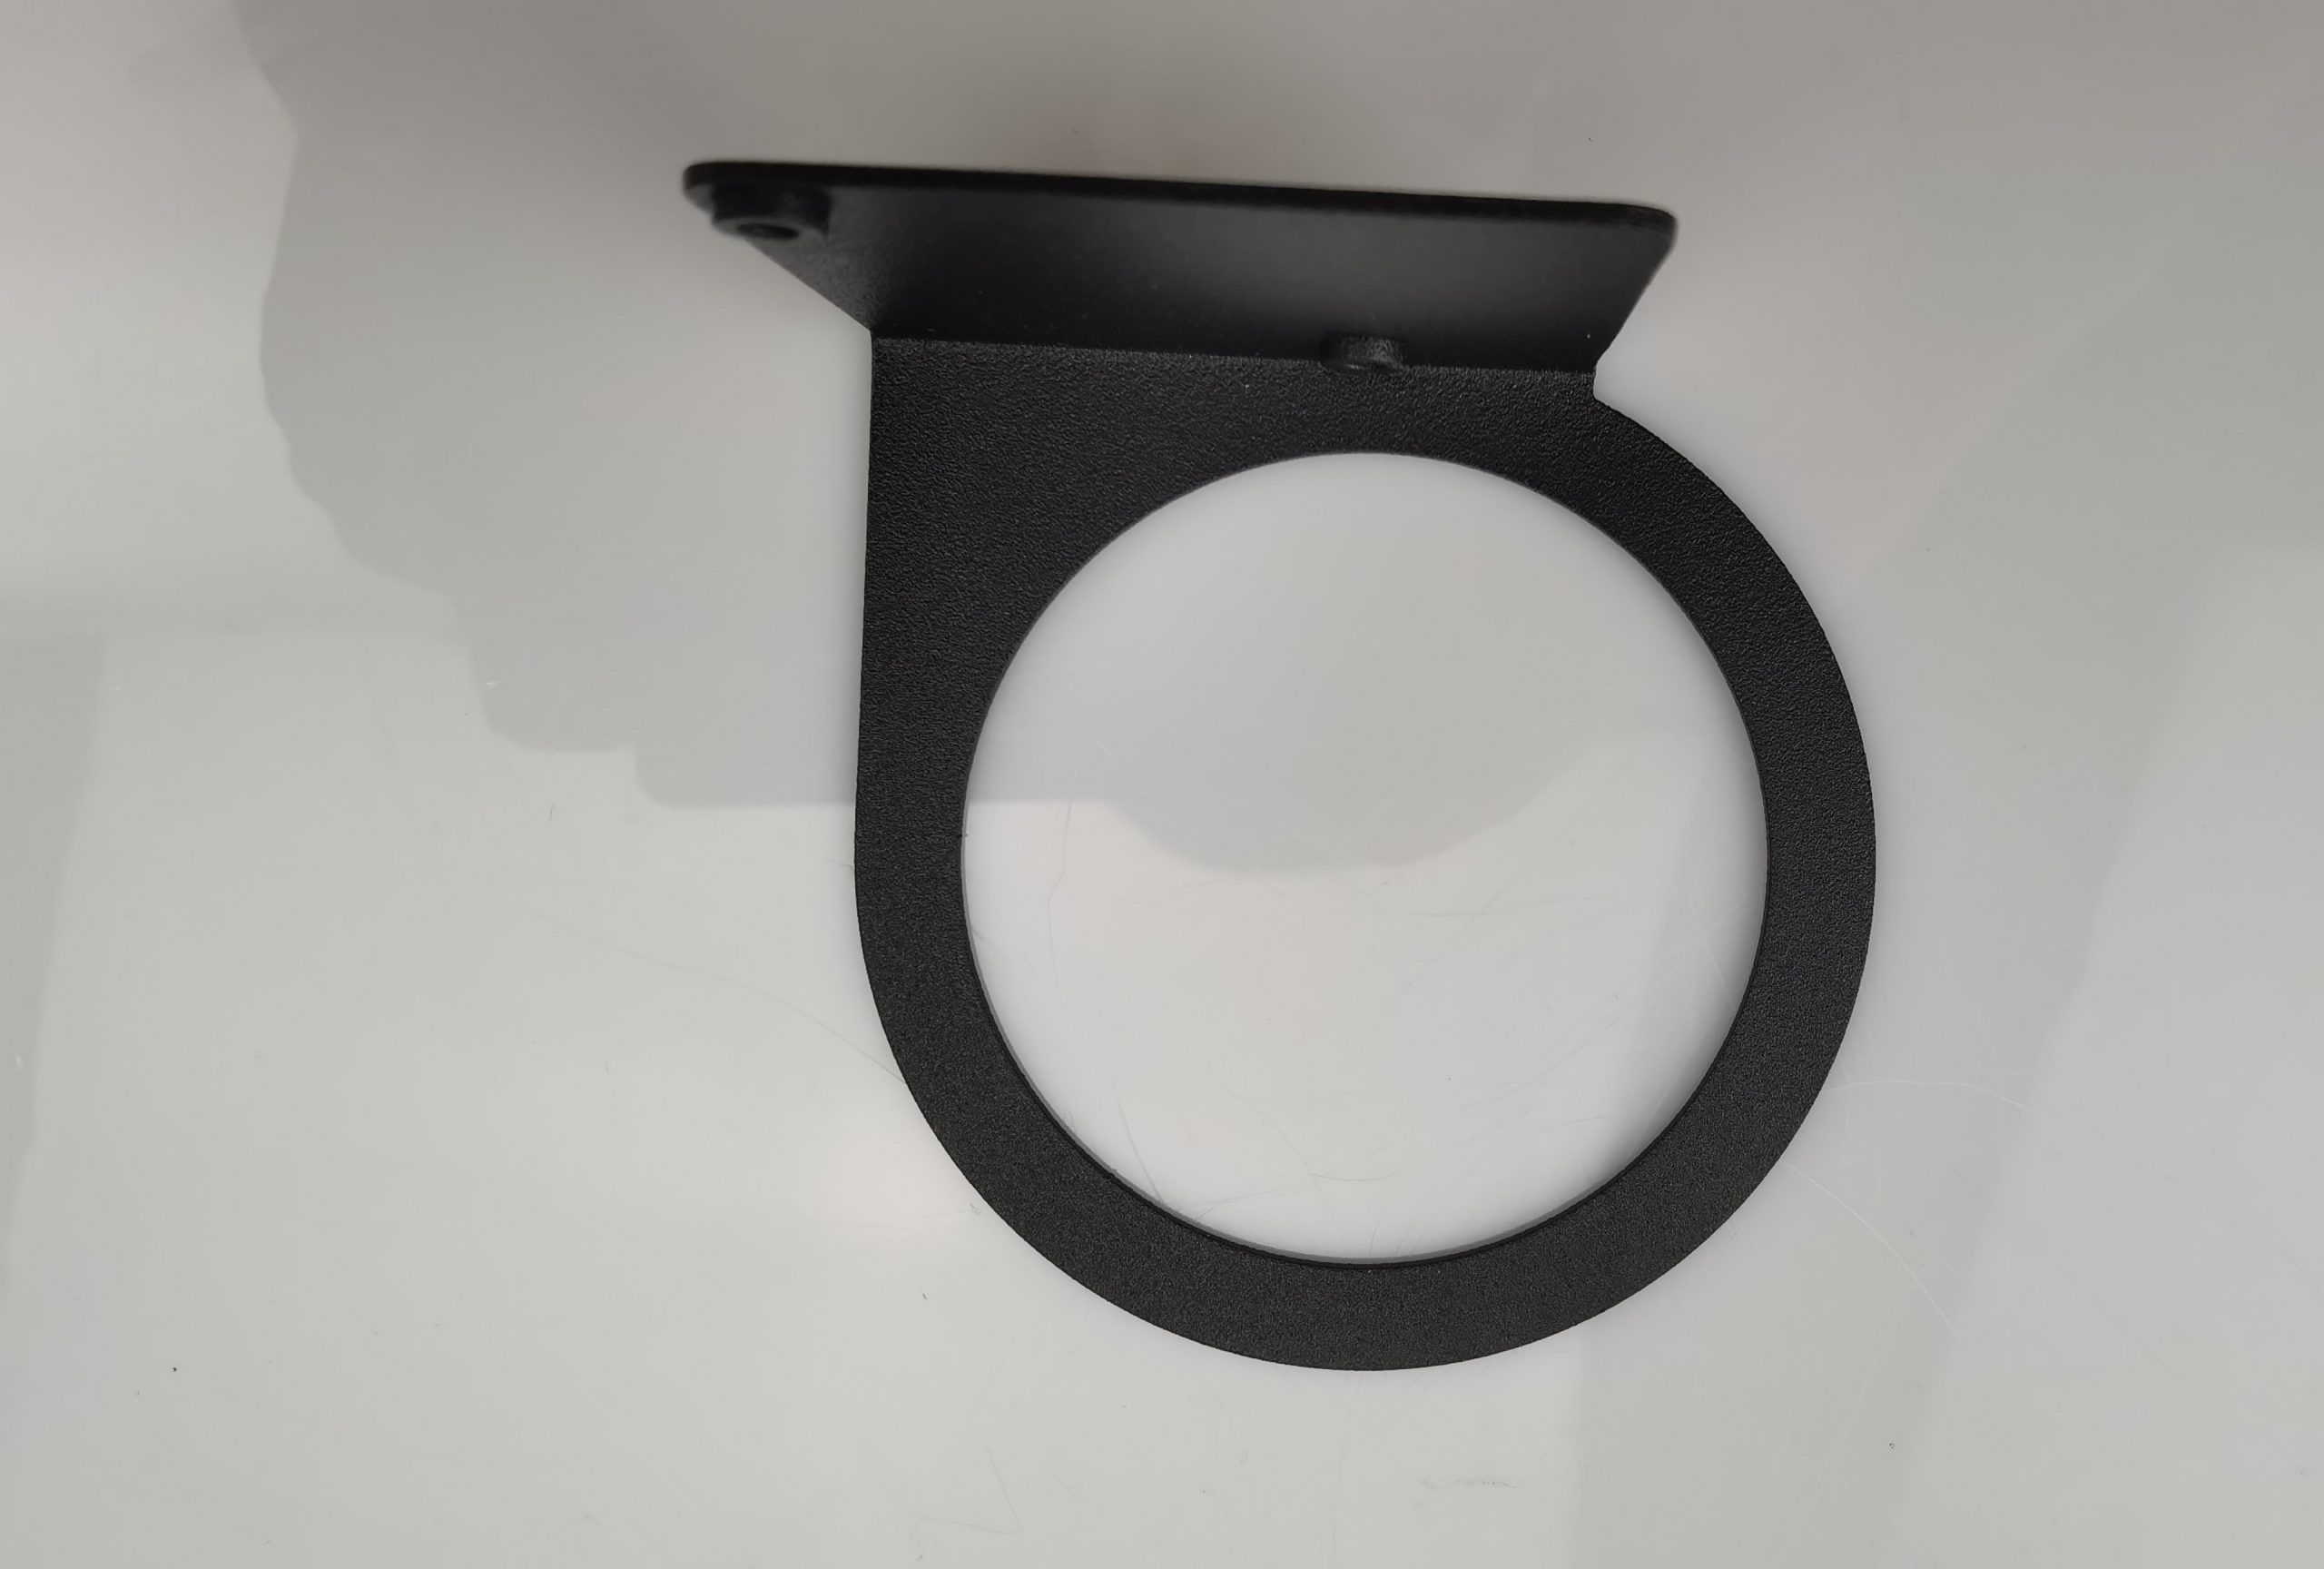
| ③ | 钣金支架(支架2) | 将传感器固定在场镜侧面,开口尺寸适配市面上大部分场镜 |
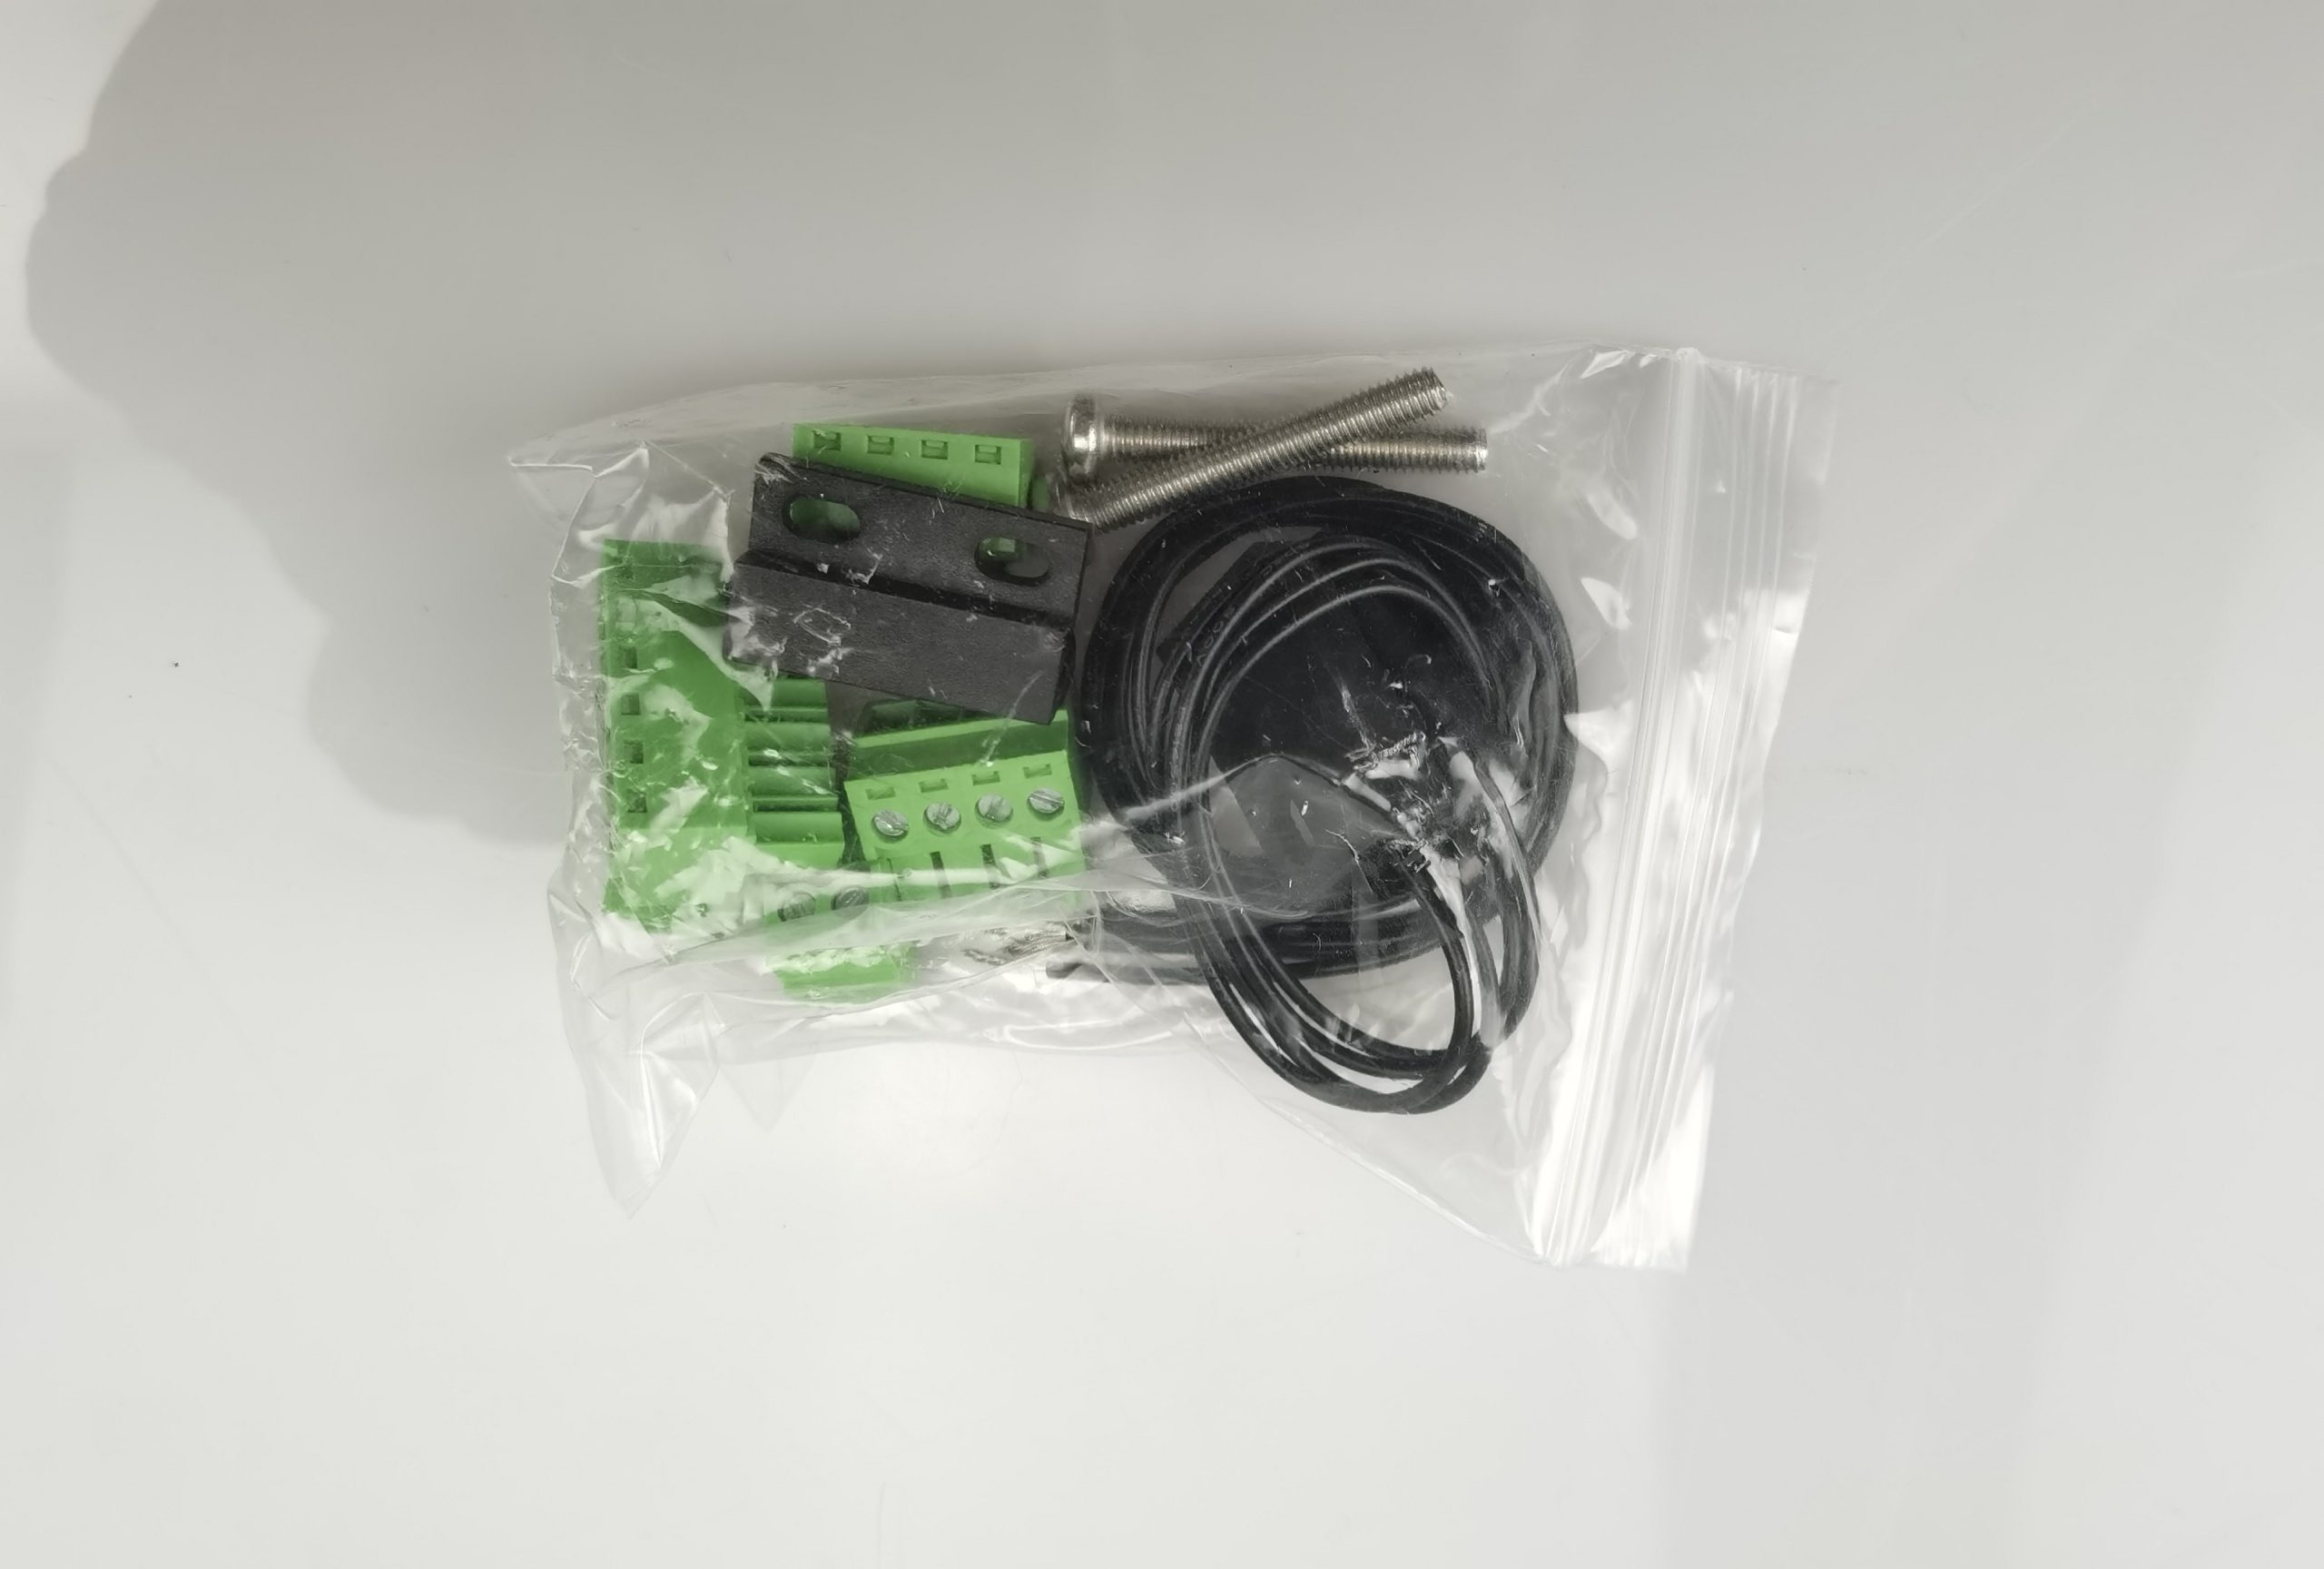
| ④ | 板卡插件+限位开关配件 | 含干簧管限位开关(常开型),安装于电动升降立柱的上、下限位位置 |
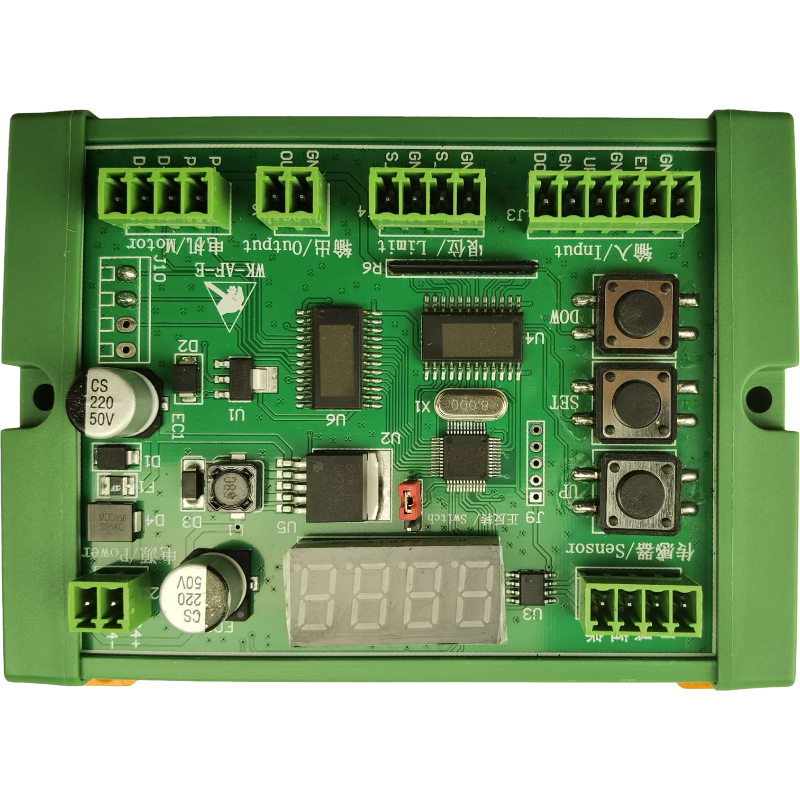
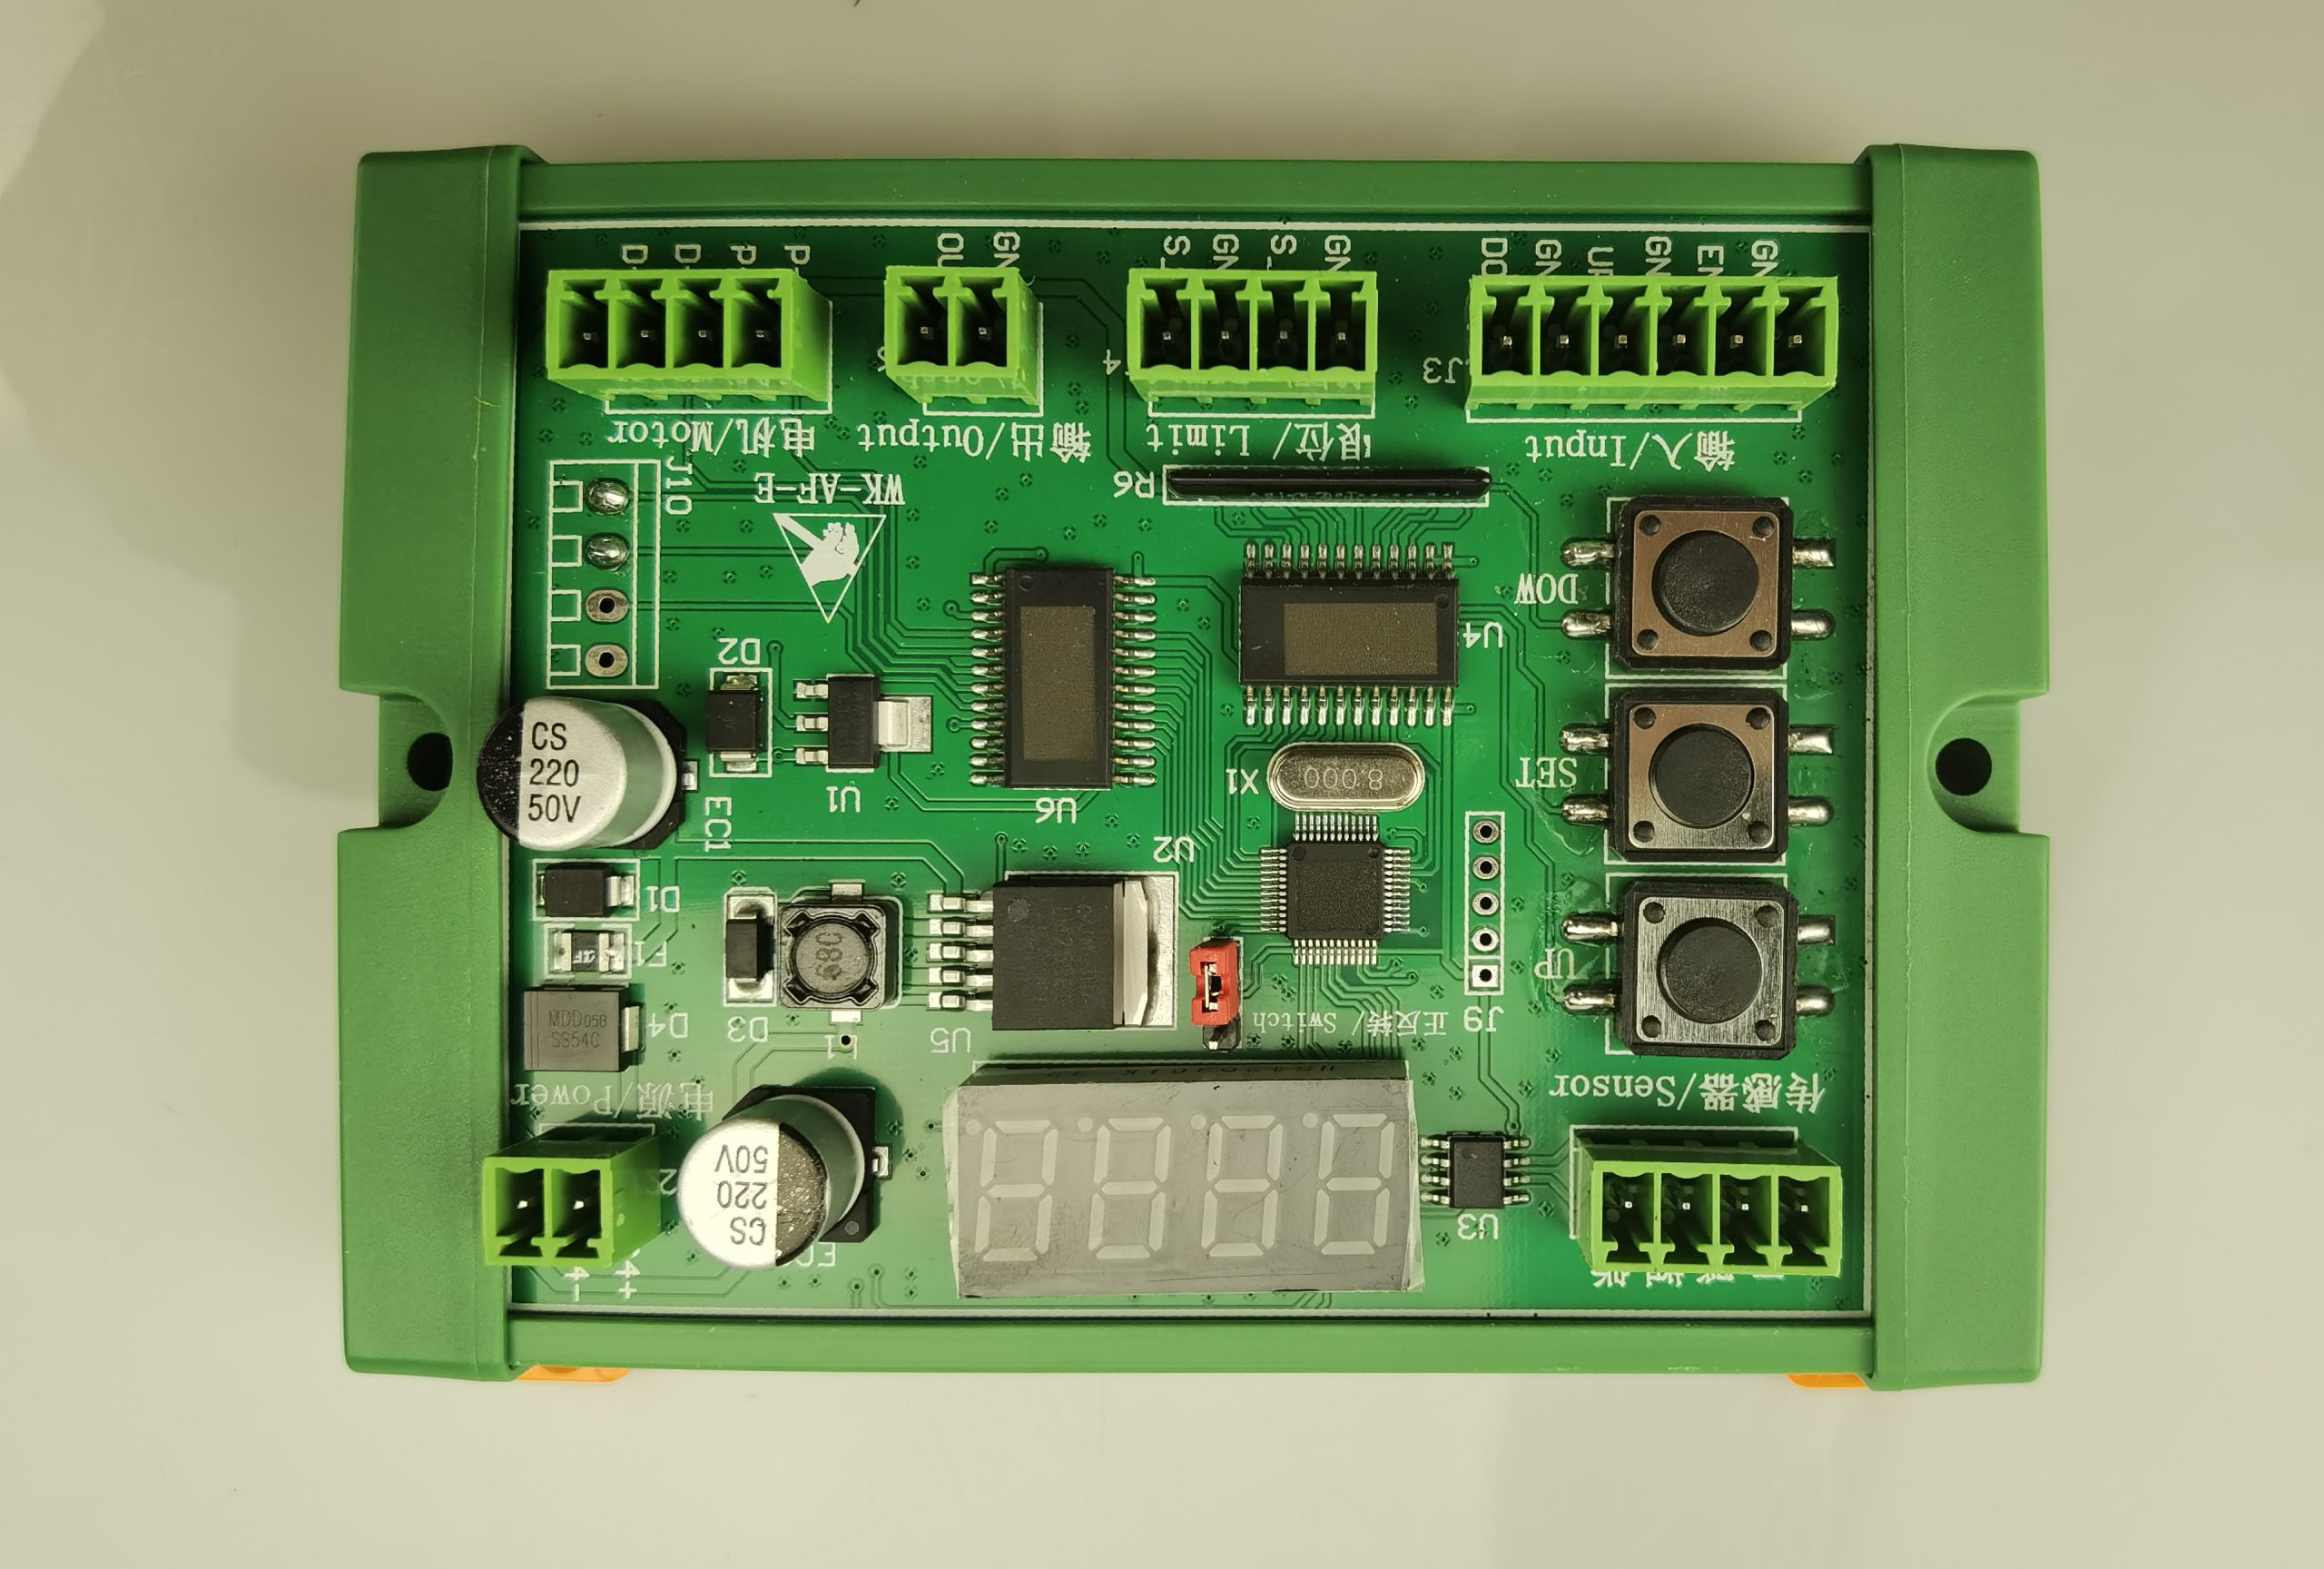
| ⑤ | 自动对焦控制主板 | 处理传感器信号,输出步进电机脉冲/方向信号,检测限位,对焦完成后输出打标触发信号;4 位数码管实时显示距离,支持自动化级联 |
安装方式(二选一):方法一,传感器装支架后固定在振镜与转接法兰之间;方法二,用开口钣金支架把传感器挂装在场镜上。旁轴测距,不占用打标光路,不影响打标幅面。
三、核心参数
3.1 自动对焦主板
| 项目 | 参数 |
|---|---|
| 供电 | DC 24V(功耗>25W),步进电机电源务必单独供电,不与主板共用 |
| 传感器接口 | RS-485(J1 端口,接传感器棕/蓝/黑/白四线,延长线须用双绞屏蔽线) |
| 输入信号 | 对焦触发 EN、手动上升 UP、手动下降 DOW;均为低电平有效,耐压 5V,与 GND 短接触发(J3 端口) |
| 限位输入 | 上限位 S_U、下限位 S_D(J4 端口),低电平有效;支持干簧管/机械常开限位 |
| 电机控制输出 | J5 端子 D+/D−(方向)、P+/P−(脉冲),共阳接法(TTL),适配 DM542 等支持共阳输入的驱动器;建议细分 12800 |
| 打标触发输出 | OUT+GND:常态输出 5V(仅 TTL 电平信号,无负载能力,勿接功率负载);对焦完成后输出 200ms 低电平脉冲触发打标 |
| 显示与操作 | 4 位数码管实时显示当前距离;板载 SET/UP 按键存焦点;外接手动上升/下降按钮 |
| 对焦精度 | ±0.1mm |
| 故障提示 | EEE1=上限位触发,EEE2=下限位触发,EEE3=传感器超量程 |
3.2 激光测距传感器
| 项目 | 参数 |
|---|---|
| 测量范围 | 80–500mm(中心距离 290mm,满量程 420mm),可覆盖标准机 500mm 立柱行程 |
| 对焦精度(系统) | ±0.1mm;不同颜色物体测量误差<0.2%F.S.(高反射率材料如镜面铝除外,需重新校准焦点) |
| 分辨率 / 重复精度 | 15μm@80mm ~ 500μm@500mm;重复精度 30μm@80mm ~ 1000μm@500mm |
| 光源 | 红色激光 650nm,激光等级 Class 2(人眼安全级);光斑 Φ2.5mm@500mm |
| 通讯 | RS-485(支持 ModBus 协议),115200bps;双屏蔽电线,抗干扰,可远距离传输 |
| 显示与防护 | OLED 显示屏,按键设定;IP67 防护;铝外壳 65×51×23mm;2m 五芯引线 |
| 供电 | DC 10–30V(由主板 J1 端口供电),消耗功率 ≤700mW;响应时间 2/16/40ms 可设 |
四、详细接线图
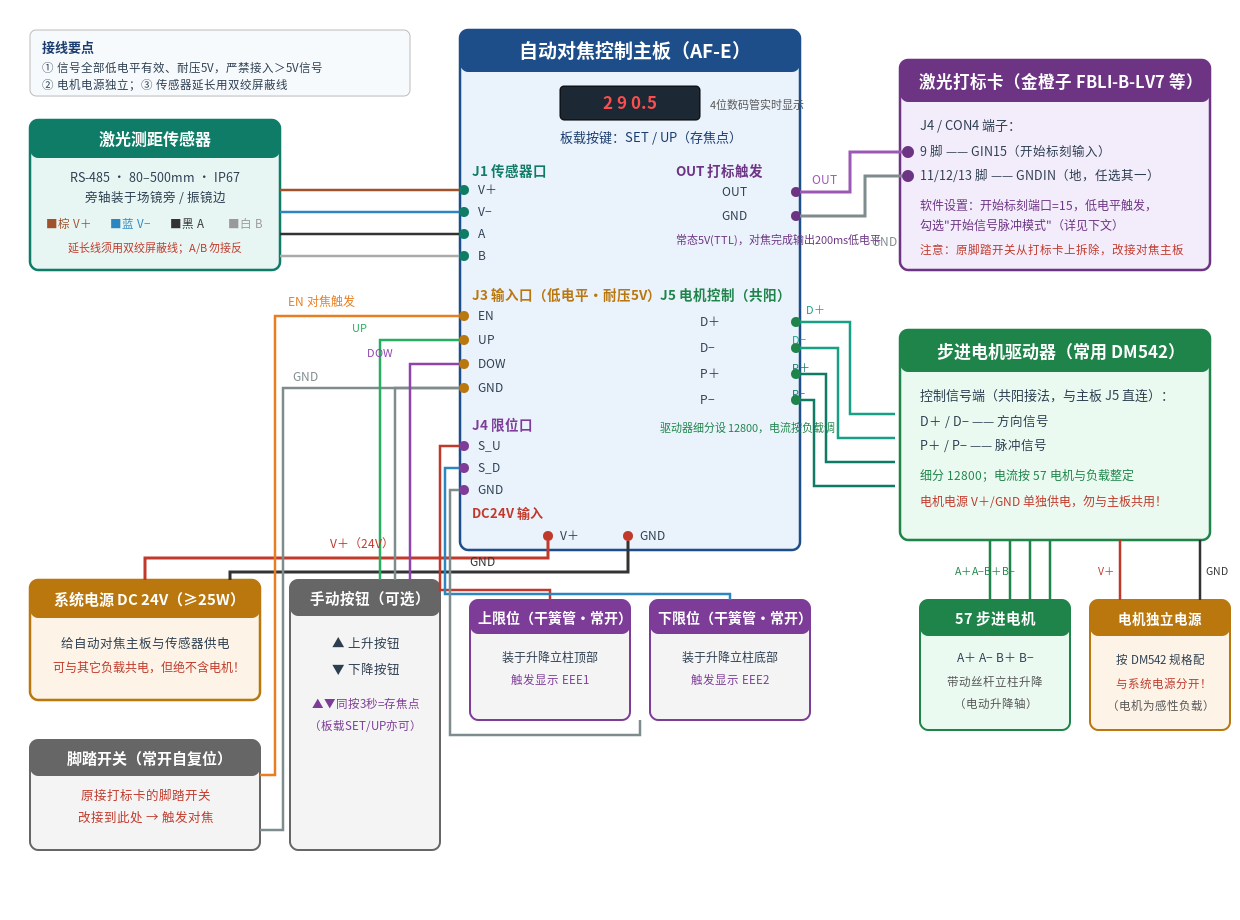
下图为本组件的完整接线关系:传感器 → 主板 J1;脚踏开关 → 主板 J3(EN);手动按钮 → J3(UP/DOW,可选);干簧管上下限位 → J4;主板 J5 → DM542 驱动器;DM542 → 57 步进电机;主板 OUT → 打标卡”开始标刻”输入口。注意系统电源与电机电源相互独立。
五、接线端子定义表
5.1 自动对焦主板端子
| 端子 | 引脚 | 接往 | 说明 |
|---|---|---|---|
| J1 传感器口 | V+ / V− / A / B | 传感器棕 / 蓝 / 黑 / 白线(按丝印对应) | 给传感器供电+RS-485 通讯;延长须用双绞屏蔽线,A/B 接反通讯失败 |
| J3 输入口 | EN / GND | 脚踏开关常开触点(原打标卡脚踏改接至此) | 短接即触发自动对焦;自复位常开 |
| UP、DOW / GND | 手动上升、下降按钮常开触点(可选) | 短接即升/降;两键同按 3 秒存焦点 | |
| J4 限位口 | S_U / S_D / GND | 上限位、下限位干簧管(常开) | 干簧管两根线分别接 S_U+GND、S_D+GND;NPN 限位须确认型号后共地接入 |
| J5 电机口 | D+ D− P+ P− | DM542 驱动器同名端子 | 共阳接法(TTL);驱动器细分 12800,电流按电机/负载调整 |
| OUT 输出 | OUT / GND | 打标卡开始标刻输入口(如 J4 的 9 脚 GIN15 与 11/12/13 脚 GND) | 常态 5V TTL,无负载能力;对焦完成输出 200ms 低电平脉冲 |
| 电源端子 | DC24V+ / GND | 系统电源 ≥25W | 电机电源务必独立,避免电机线圈回流损坏系统 |
5.2 打标卡侧(金橙子 FBLI-B-LV7 实测引脚)
| 引脚 | 信号 | 接法 |
|---|---|---|
| J4 第 9 脚 | GIN15(通用输入) | 接主板 OUT |
| J4 第 11/12/13 脚 | GNDIN(控制卡地) | 接主板 GND(任选一脚) |
| 原脚踏位置 | GIN4 等 | 脚踏开关已改接到对焦主板 J3,打标卡上原脚踏接口空置 |
说明:其他品牌/型号打标卡只要具备”开始标刻”外部输入口(低电平触发、TTL 兼容)均可接入,接法同理——OUT 接开始标刻输入口、GND 共地。
六、打标软件设置(EzCad2 / 金橙子卡)
- 打开打标软件,参数(F3)→ 端口:开始标刻端口选择 15(GIN15),触发方式选低电平;
- 参数(F3)→ 其它:勾选「开始信号脉冲模式」/「使能标刻开始信号锁存模式」(主板输出的触发是 200ms 低电平脉冲,勾选后即可正常触发;GIN4/14/15 作低速输入需 ≥200ms 触发时间,本主板输出恰为 200ms);
- 保存参数后重启软件生效。
七、调试步骤(上电四步走)
- 上电:接好线后给系统上电,数码管显示当前实测距离;
- 核对方向:按上升/下降,观察立柱运动方向;方向反了,把数码管下方的跳线帽换到另一侧后重新上电;
- 存焦点:手动升降把镜头调到标准工件的清晰焦点位置,同时按住上升+下降 3 秒(外接按钮时)将当前位置存为焦点,蜂鸣器响 3 声表示成功(用板载按键:按 SET 显示 FXXX 后按 UP 存入,再按 SET 返回);
- 试对焦:换一块不同高度的工件,踩下对焦脚踏——立柱自动升降找焦,到位后自动触发打标。
八、故障代码
| 显示 | 含义 | 处理 |
|---|---|---|
| EEE1 | 上限位触发 | 立柱已到顶;检查工件/焦距设置,限位开关接线确认 |
| EEE2 | 下限位触发 | 立柱已到底;检查工件是否过低、传感器是否被遮挡 |
| EEE3 | 传感器超量程 | 距离超出 80–500mm;将传感器对准量程内的工件表面 |
超量程安全逻辑:传感器测不到数值(500mm)时,主板默认驱动立柱向上运动——这是防撞设计(避免向下撞上场镜/工件),会一直升到上限位才停。80–500mm 的量程可覆盖标准 500mm 立柱行程,定制超高机型建议选用 WK-AF01/02 型(对超限做了自动处理)。
九、注意事项
- 电源独立:步进电机为线圈感性负载,务必单独供电,严禁与对焦主板共用电源,否则电机回流可能损坏主板;
- 信号耐压 5V:主板所有输入口(EN/UP/DOW/S_U/S_D)均为低电平有效、耐压 5V,严禁接入 24V 或更高电平信号,否则烧板(此类烧板不在保修范围);
- 传感器接线:A/B 线切勿接反、不可与电源线短接;延长线必须用双绞屏蔽线;
- 高反射材料:镜面、磨砂铝等高反射工件需重新校准焦点;
- 限位开关:随机附赠干簧管限位为常开型,由用户固定在立柱合适位置;限位开关不在质保范围内;
- OUT 口:仅 TTL 电平信号,无负载能力,严禁接继电器线圈、电磁阀等功率负载。
十、常见问题(FAQ)
| 问题 | 解答 |
|---|---|
| 对焦精度能到多少? | 系统对焦精度 ±0.1mm,满足绝大多数打标场景的焦深要求;不同颜色工件测量误差小于 0.2%F.S.。 |
| 自动升降立柱一直往一个方向走,可能是什么原因? | ①最常见:传感器超量程(显示 EEE3)——被测面距离超出 80–500mm 测不到数,主板按防撞逻辑默认向上运动,直到上限位才停(说明书 6.2),把传感器对准量程内的工件表面即可;②限位开关未装或接线松脱——超程时立柱到头也不停,会一直顶到机械极限,务必确认干簧管限位已固定并接到 J4;③传感器 A/B 线接反或信号线受干扰——测距数据异常,主板拿到错误距离后朝错误方向走,检查 A/B 接线并确认延长线为双绞屏蔽线;④外接上升/下降按钮卡死常通——按钮触点粘连会让电机一直朝一个方向手动运动,断开按钮线验证;⑤驱动器方向(D+/D−)信号异常——可用万用表按说明书 6.1 测量 D+/D− 电平判断。排查顺序:先看数码管报错代码,再查限位,最后查信号线。 |
| 换不同高度的工件后,立柱先朝一个方向一直走、碰到限位再反向,正常吗? | 正常现象,不是故障。焦点是按上一个工件标定的,换上新工件后,传感器到工件表面的距离可能瞬间跑出 80–500mm 量程,触发超量程逻辑。两种典型情形:①上一个工件对焦时传感器距离表面 150mm,下一个工件高 90mm,放上去后距离变为 150−90=60mm<80mm(低于最短感应距离);②上一个对焦距离 480mm,下一个工件矮 50mm,距离变为 480+50=530mm>500mm(超过最长感应距离)。此时立柱会先朝一个方向一直运动,碰到限位后反向,传感器距离重新进入 80–500mm 后即自动完成对焦,等待即可,无需断电或报修。减少这种情形的办法:安装传感器时,把传感器到标准工件表面的静态距离设在量程中部(如 250mm 左右),上下都留足余量;经常需要更换高度差异很大的工件时,建议选用行程余量更大的立柱配置。 |
| 被打标物体是透明材料会怎么样? | 激光测距传感器依赖目标表面的漫反射回波测距,而透明材料(玻璃、亚克力、透明薄膜等)会让大部分光直接穿透:传感器可能测到背面甚至工作台面,也可能前后表面回波叠加导致读数跳变不稳,此时自动对焦结果不可靠,甚至把焦对到台面上。建议处理:①在打标位置贴一小块哑光胶带或对比色标记(打完撕掉),给传感器一个稳定反射面;②镜面/高反工件同理,需重新校焦;③以上都不可行时改用手动升降对焦。经验上,磨砂、喷砂或背面深色的透明件效果相对好,纯镜面透明件不建议依赖自动对焦。 |
| 立柱上装很重的 CO₂ 或紫外激光器怎么办? | 应选用行程 170–550mm 的加强型(扎实)立柱,并将步进电机由 57 更换为 86 步进电机(扭矩更大),驱动器电流按 86 电机额定参数酌情调大。轻型激光器配普通 57 电机即可;带重负载仍用小电机会出现失步、升降无力或定位漂移。 |
| 电机驱动器怎么接线?参数怎么设定? | 接线:主板 J5 的 D+/D−(方向)、P+/P−(脉冲)直接接到驱动器的 D+/D−、P+/P−(本板为共阳接法,请确认驱动器支持共阳输入);电机两相按 A+/A−、B+/B− 接驱动器对应端子。参数(以 57 步进电机、额定 3A 为例):细分数设为 12800,电流按电机额定 3A 设定——DM542 类驱动器的电流与细分均由拨码开关设定(SW1–SW3 选电流、SW4–SW6 选细分,具体档位以驱动器外壳丝印对照表为准),负载偏重时电流可酌情上调、但不要超过电机额定值。务必注意:电机必须单独供电,严禁与对焦主板共用电源;设置完成后先手动按上升/下降确认方向,方向反了改跳线帽。 |
| 电机有异响(啸叫)或卡顿怎么办? | ①高频啸叫/尖鸣:多为细分数设得过低,电机运行时的脉冲频率落入可听频段所致,把细分调高(建议按 12800 设置)通常即可明显改善。②卡顿、抖动、无力、走位不准:先在驱动器额定范围内调大电流(57 电机按 3A 参考,负载重可酌情上调);若调电流后仍卡顿,重点检查电机 A、B 两相接线——A+/A−、B+/B− 是否接错、接反或接触不良,缺相或接反会直接表现为卡顿、抖动和失步。另外还需排查:脉冲/方向信号(P+/P−、D+/D−)接线与共阳接法是否匹配、电机是否与主板共用电源(必须独立供电)、联轴器是否松动、丝杠是否卡涩。以上都正常仍异常,联系技术人员。 |
| 我的打标卡不是金橙子的能用吗? | 只要打标卡有”开始标刻”外部输入口(低电平触发、TTL 兼容)即可,接法相同:主板 OUT 接开始标刻输入口、GND 共地,软件里把开始标刻端口指向对应输入口并选低电平触发。 |
| 传感器装在场镜旁还是振镜旁? | 两种位置都支持,随机配套场镜侧支架和振镜侧支架,按打标机结构选安装空间更宽裕的一侧(旁轴安装)。关键是:传感器光点必须落在实际打标范围内,且与打标焦平面处于同一工作高度,否则测到的距离不代表工件真实焦距位置。 |
| 踩脚踏后完全没反应(不对焦也不打标)? | 按链路排查:①主板 J3 的 EN 输入与脚踏接线、是否共地;②打标卡软件设置——开始标刻端口是否指向主板 OUT 接入的输入口、是否选了低电平触发(金橙子:F3→端口→开始标刻,勾选脉冲模式);③OUT 口是否被接到了继电器等功率负载(OUT 仅为 TTL 信号,接错无输出);④主板和传感器供电是否正常、数码管有无显示。 |
| 上限位/下限位开关必须装吗? | 强烈建议安装。系统超量程时默认向上运动,靠上限位停止保护;不装限位时,一旦异常超程,立柱会直接顶到机械极限,可能损坏丝杠、联轴器甚至激光器。随机附赠干簧管限位为常开型,由用户固定在立柱合适位置(限位开关不在质保范围内)。 |
| 更换不同高度的工件后需要重新标定焦点吗? | 不需要。焦点标定一次即可(手动升降到焦点位置后,同时按住上升+下降 3 秒存入,蜂鸣器响 3 声确认),之后更换不同高度的工件直接踩脚踏即可自动对焦——这正是自动对焦要解决的问题。只有更换场镜、调整光学系统导致焦平面位置改变时,才需要重新标定焦点。 |
| 手动升降方向反了? | 断电后把数码管下方跳线帽换到另一侧,重新上电即恢复。 |
| 还能实现自动化级联吗? | 可以。主板 OUT 信号也可接入 PLC 等其他自动化设备;系统可独立工作,也可多机组网级联。 |
免责声明
本页面内容仅供参考,产品外观、接口丝印、参数以实物和随机说明书为准;打标软件菜单名称可能随软件版本略有差异。接线前请断电操作,并仔细核对端子丝印;因未按说明书接线(如超压接入输入口、电机与系统共用电源、OUT 口接功率负载)造成的损坏不在保修范围内。产品规格如有变更,恕不另行通知。
高飞激光 | 激光配件_激光打标机配件_激光切割机配件_激光焊接机配件
热线:15927220467 | 官网:www.soar-laser.cn | 本页配图:实拍图/演示视频另附(可提供安装与对焦实拍视频)
热线:15927220467 | 官网:www.soar-laser.cn | 本页配图:实拍图/演示视频另附(可提供安装与对焦实拍视频)


评价
目前还没有评价