


光束轮廓测量是什么?激光截面长啥样怎么看
你可能经常听到”光束轮廓测量”这个词,但它到底是什么?在激光系统里扮演什么角色?和普通的同类技术有什么不一样?这篇文章从原理到应用,用大白话带你系统搞懂光束轮廓测量,看完你也能给别人讲明白。
本文目录
- 一、什么是光束轮廓测量?核心概念搞清楚
- 二、工作原理:光束轮廓测量是怎么实现的
- 三、关键参数:看懂光束轮廓测量的性能指标
- 四、主要类型:光束轮廓测量有哪些种类
- 五、应用场景:光束轮廓测量都用在什么地方
- 六、常见误区:这些坑别踩
一、核心概念:什么是光束轮廓测量?
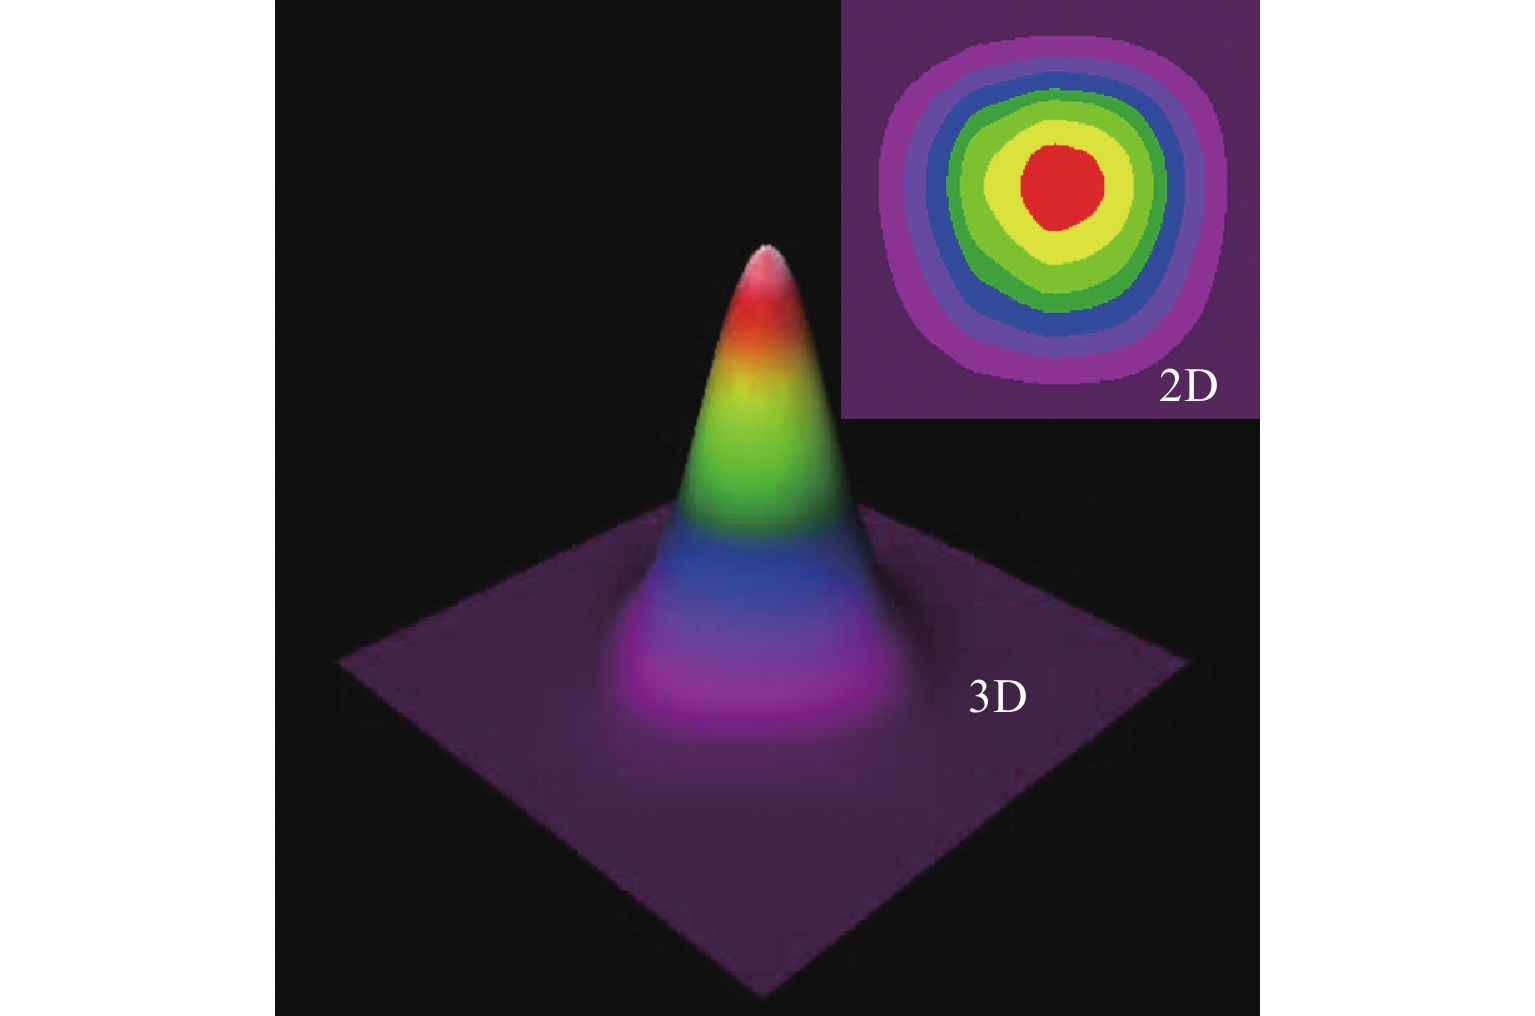
说起光束轮廓测量,很多人的第一反应可能是”听起来好专业”。但如果你对激光有所了解,就会知道光束轮廓测量是激光领域里一个非常核心、非常基础的概念。 光束轮廓测量(Beam Profiling)是通过专用仪器——光束轮廓仪(Beam Profiler,也叫光束分析仪)——来测量激光光束在空间截面上的光强分布的技术。它不仅告诉你光束有多大(束宽),还能告诉你光束的形状是什么样的:是完美的高斯形?还是中间有凹陷?还是分裂成了多个光斑?
如果说光功率计告诉你”这束光有多大能量”,光束质量分析仪告诉你”这束光的聚焦能力怎么样”,那么光束轮廓仪就像是给激光拍”高清CT照”——它展示的是光束截面的完整强度分布图。在激光器研发、生产质检、光路调试中,光束轮廓仪是不可或缺的诊断工具。
可能有人会问,为什么要专门花一篇文章来讲光束轮廓测量呢?为什么需要精确的光束轮廓测量?因为光束轮廓测量是激光应用效果的直接决定因素之一——光斑形状不对,切割质量就差;功率测不准,工艺就不稳定;信号探测不灵敏,通信距离就短。搞懂光束轮廓测量的原理、参数和选型方法,是用好激光的第一步。
二、工作原理:光束轮廓测量是怎么实现的?
理解光束轮廓测量的工作原理,其实可以拆解成几个关键步骤或关键机制。很多人觉得激光原理很玄,但只要你跟着这个思路走,其实一点都不难懂。我们一步步来看:
光束轮廓仪主要有两大类技术路线,原理完全不同:
### 相机型光束轮廓仪(Camera-based Beam Profiler)
这是最直观、最常用的光束轮廓测量方式,原理就像用相机拍照:
1. 直接成像:激光光束直接打在面阵图像传感器(CCD或CMOS)上,每个像素记录对应位置的光强。
2. 二维强度分布:一次曝光就能得到光束截面上完整的二维光强分布图。
3. 参数计算:配套软件根据像素强度数据,用各种算法计算光束宽度(D4σ、1/e²、FWHM等定义)、光束中心位置、椭圆度、倾斜角、高斯拟合优度等参数。
相机型的最大优势是一次拍摄就能得到完整的二维光斑信息,直观、快速。它的空间分辨率由像素大小决定,硅基CCD/CMOS的像素尺寸通常在2-10 μm量级,可以测量小到几十微米的光束。
根据波长不同,使用的传感器材料也不同:
- 可见光到近红外(~1100 nm):硅基CCD/CMOS传感器,灵敏度高、成本低,是最常用的类型。
- 近红外扩展(900–1700 nm):InGaAs面阵探测器,覆盖1310 nm、1550 nm等通信波段。
- 中红外/远红外:热释电(pyroelectric)阵列或微测辐射热计(microbolometer)红外相机,适用于CO₂激光等长波长场景。
- 紫外波段:硅基CCD/CMOS配合紫外转换片(UV converter),将紫外光转换为可见光后再成像,避免传感器直接损伤。
### 扫描型光束轮廓仪(Scanning Beam Profiler)
扫描型不用面阵传感器,而是用机械方式扫描光束截面:
1. 机械扫描:用一个精密的机械结构,带着狭缝(Slit)、刀口(Knife Edge)或针孔(Pinhole)快速划过光束。
2. 逐点采集:在扫描过程中,用一个单点光电探测器记录透过的光功率随位置的变化。
3. 轮廓重建:根据扫描轨迹和探测器信号,重建出光束的强度轮廓。通常扫描两个正交方向(X和Y)来获得二维信息。
扫描型的最大优势是动态范围大、波长适应性强、分辨率高。因为只用一个单点探测器,可以针对不同波长选择不同的探测器类型;而且扫描分辨率可以做得很高(接近1 μm),适合测量很小的光束。
三、关键参数:看懂光束轮廓测量的性能指标
了解光束轮廓测量,光知道概念和原理还不够,还得看懂它的关键参数。很多人选激光器的时候,看着一堆参数表不知道从哪看起。其实不用怕,下面这张表帮你把核心参数都梳理清楚了:
| 参数名称 | 含义 | 为什么重要 |
|---|---|---|
| 波长范围 | 仪器能测量的激光波长范围,由传感器材料决定。选型时必须确保覆盖被测激光器的波长。 | 决定仪器能覆盖哪些激光的测量需求,选型必须确保传感器波长范围覆盖被测波长,否则完全无法测量或读数不可信。 |
| 光束直径测量范围 | 能准确测量的光束直径上下限。下限由像素大小(相机型)或扫描分辨率(扫描型)决定,上限由感光面大小或扫描范围决定。 | 决定能测多大或多小的光斑。光束太大超出感光面会导致边缘截断测量不准;太小则像素采样不足,D4σ计算误差大。 |
| 像素间距/空间分辨率 | 相机型的像素大小或扫描型的最小步进,决定了能分辨的最小光斑细节。按ISO 11146标准,用D4σ法测量时,光束直径至少应覆盖10个像素。 | 决定空间细节分辨能力。按ISO 11146标准,用D4σ法测量时光束直径至少应覆盖10个像素,像素过大无法准确测量小光斑。 |
| 动态范围 | 能检测的光强对比度范围。扫描型轮廓仪的动态范围通常远高于相机型,可以探测到很弱的光束”翅膀”(边缘部分),这对准确计算D4σ束宽和M²因子很重要。 | 决定能否同时捕捉光束中心的强光和边缘的弱光。动态范围不足会漏掉光束’翅膀’,导致D4σ束宽和M²因子计算偏低。 |
| 最大可承受功率/光强 | 传感器不被损坏的最大入射光强。几乎所有光束轮廓仪都需要配合衰减器使用,因为激光功率通常远高于传感器的承受能力。 | 决定测量上限,超过会导致传感器饱和(读数不准)甚至永久损坏。几乎所有光束轮廓仪都需要配合衰减器使用。 |
| 软件功能 | 软件是光束轮廓仪的重要组成部分。需要的功能可能包括:多种束宽定义(D4σ、1/e²、FWHM)、高斯拟合、M²测量(配合电动位移台)、数据记录、统计分析等。 | 决定能输出哪些参数和分析能力,如D4σ/1/e²/FWHM多种束宽定义、高斯拟合、M²自动计算、数据记录等,直接影响使用效率。 |
| 脉冲兼容性 | 是否支持脉冲激光测量。相机型可以单次曝光捕获脉冲轮廓(适合低重复率甚至单脉冲),扫描型通常需要较高的脉冲重复率才能获得稳定的扫描曲线。 | 决定能否测量脉冲激光。相机型支持单脉冲单次曝光;扫描型需要足够高的重复率才能得到稳定的扫描曲线。 |
四、主要类型:光束轮廓测量有哪些种类?
光束轮廓测量的分类方式有很多种,不同的分类维度能帮我们从不同角度理解它的特性。下面按常见的分类方式逐一介绍:
按技术原理分类
CCD/CMOS相机型
最常用,二维成像直观,速度快,适合可见光和近红外。
InGaAs相机型
用于1310 nm、1550 nm等近红外波段。
红外相机型(热释电/微测辐射热计)
用于CO₂激光等中红外、远红外波段,价格较高。
扫描狭缝/刀口型
动态范围大、分辨率高、波长适应性强,但只有一维信息。
扫描针孔型
分辨率最高,但光通量低、信号弱,适合高功率光束。
按应用场景分类
通用实验室型
功能齐全,适合各种日常光束测量。
M²专用测量系统
带电动位移台,自动在多个位置测量束宽,自动计算M²因子。
便携式/USB型
体积小,通过USB连接电脑,适合现场使用和产线测试。
高功率专用型
配大功率衰减器或取样器,可直接测量高功率激光。
超快激光专用型
针对飞秒/皮秒脉冲优化,避免非线性效应和损伤。
按数据接口分类
USB接口型
即插即用,电脑软件操作。
GigE Vision / Camera Link
工业相机接口,适合高速和集成应用。
独立显示型
自带显示屏和操作界面,无需电脑。
不同类型的光束轮廓测量各有优缺点,没有绝对的”最好”,只有”最适合”。选择的时候要根据你的具体应用场景、功率需求、预算等因素综合考虑。比如对功率要求高的工业应用,可能选光纤激光器更合适;对超短脉冲有需求的科研应用,可能钛宝石更合适。
五、应用场景:光束轮廓测量都用在什么地方?
光束轮廓测量的应用范围非常广,从工业制造到医疗健康,从通信网络到科学研究,几乎所有用到激光的地方都离不开光束轮廓测量。简单分几个领域来看:
- 光束轮廓仪在激光研发、生产和应用中都有广泛用途:
- 激光器研发与调试:激光器研发过程中最常用的工具之一。通过观察光束形状,可以判断谐振腔是否对准、模式是否正确、是否有像散等问题。很多时候,一看光斑形状就能大概知道问题出在哪里。
- M²因子与光束质量测量:M²测量的核心就是在不同位置测量束宽,光束轮廓仪是M²测量系统的核心传感器。配合电动位移台可以实现全自动M²测量。
- 激光产品出厂质检:激光器出厂前需要检测光束形状、光束质量等参数,确保产品符合规格。光束轮廓仪是质检线上的标配设备。
- 激光加工工艺优化:了解加工位置的光斑形状和能量分布,对优化切割、焊接质量很重要。例如,不均匀的能量分布可能导致切缝质量不一致。
- 光纤耦合效率优化:将激光耦合进光纤时,需要观察入射到光纤端面上的光斑形状和位置,优化耦合效率。
- 激光医疗设备检测:医疗激光(如眼科、皮肤科)的光斑形状和能量分布直接影响治疗效果和安全性,需要定期检测。
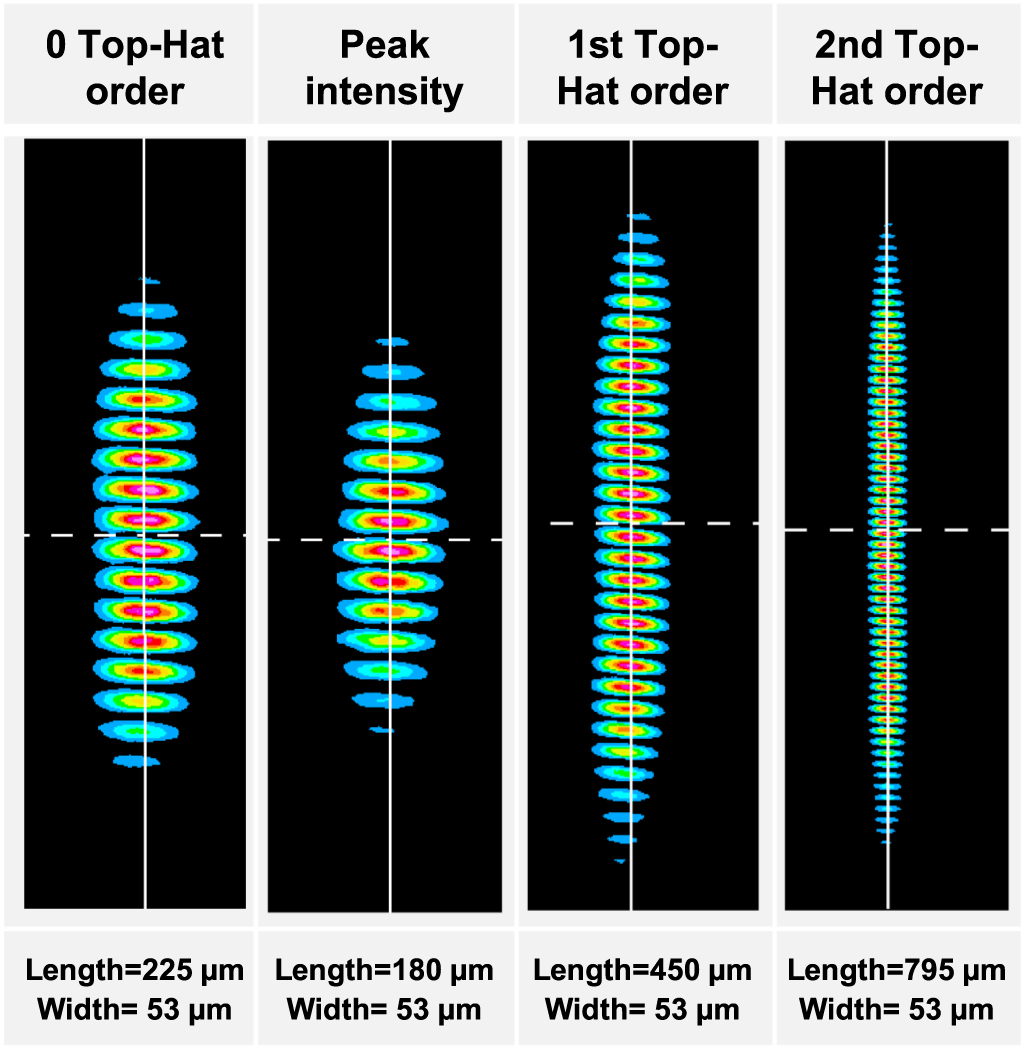
- 半导体激光阵列分析:半导体激光巴条(diode bar)的输出光束形状复杂,需要光束轮廓仪来分析其快轴、慢轴方向的光强分布。
- 光学系统像差检测:通过测量经过光学系统后的光束轮廓,可以分析系统的像差(球差、像散、彗差等)。
🔧 工程选型提示
• 优先选相机型:可见光/近红外、光束直径 > 50 μm、需要二维成像信息时,相机型是首选,直观且速度快。
• 小光束/高功率选扫描型:光束直径 < 50 μm、功率很高、需要大动态范围时,用扫描狭缝/刀口型更合适。
• 不要忽略衰减方案:衰减方式不当是最常见的误差来源,务必使用楔形衰减片或反射式衰减器,避免热透镜和干涉伪影。
• 测M²选一体化系统:需要经常测M²因子的话,直接买带电动位移台和软件的M²测量系统,比自己搭更准确可靠。
六、常见误区
关于光束轮廓测量,很多人都有一些似是而非的认识。下面这几个误区,看看你有没有中招:
误区1:随便用个功率计加小孔也能测光束轮廓
这种原始方法虽然原理上可行,但误差很大。手动移动小孔速度慢、精度低,而且功率计探测的是积分功率,空间分辨率差。专业的光束轮廓仪有精密的扫描机构或高分辨率像素阵列,配合专业软件进行ISO标准的束宽计算,其准确度和重复性是手工方法无法比拟的。更重要的是,专业仪器可以直接给出D4σ、椭圆度、M²等标准参数,而不只是一个大概的光斑大小。
误区2:相机像素越多、像素越小,测出来就越准
像素数量和大小确实影响测量范围和分辨率,但并非越小越多就一定越好。测量精度还受很多因素影响:传感器的线性度(CCD通常优于CMOS)、噪声水平、光学系统的像差、光束衰减的质量等。而且像素太小会导致每个像素的满阱电荷减少,动态范围下降,可能无法准确测量光束的弱边缘部分。按照ISO标准,光束覆盖至少10个像素就足够用D4σ法得到较准确的结果,盲目追求高像素并不一定带来测量精度的提升。
误区3:光束衰减只是让光变弱,不会影响测量结果
衰减是光束轮廓测量中最容易引入误差的环节。如果衰减方式不当,可能严重扭曲光束形状: – 吸收型衰减片在高功率下会产生热透镜效应,改变光束形状 – 普通玻璃片的两面反射会产生干涉条纹,叠加到光束轮廓上 – 偏振敏感的衰减器(如布儒斯特角反射取样)会改变光束的偏振分布 – 劣质衰减片的表面不规则会引入波前畸变 因此,光束轮廓测量一定要使用高质量的衰减器,最好是专门为光束轮廓测量设计的楔形衰减片或反射式衰减器。
误区4:所有光束轮廓仪都能直接测M²
测量M²需要在光束传播方向的多个位置(至少10个点)测量束宽,然后进行拟合计算。简单的光束轮廓仪只能在一个位置测量光斑,要测M²还需要配合电动位移台和相应的软件算法。市面上有一体化的M²测量系统(轮廓仪+位移台+软件),也可以用独立的轮廓仪自己搭。另外,测量M²必须用D4σ束宽定义,用FWHM或1/e²宽度是不符合ISO标准的,结果可能不准确。


发表回复