


激光扫描振镜原理与应用
一、概述
你可能见过激光打标机——一束激光在金属或塑料表面”画”出各种图案和文字,速度快得像变魔术一样。这束激光怎么能那么灵活地改变方向?答案就是扫描振镜。
激光扫描器(Laser Scanner)是一类用于控制激光束出射方向的器件。 振镜(Galvanometer Scanner,电流计式扫描器)是其中最常用、最具代表性的一种。它就像激光的”方向盘”,通过高速转动一面小镜子,把激光反射到不同的位置。配合两个振镜(X轴和Y轴),就能让激光在一个平面上任意扫描,画出各种复杂的图形。
振镜这个名字听起来有点老派,其实它的全称是”电流计式扫描器”(galvanometer scanner),因为最早的电流计就是用一个线圈在磁场里偏转来指示电流大小的。现在的激光扫描振镜,原理和老电流计一脉相承,但精度和速度已经高了不知道多少个量级。
一个有意思的对比:你用手晃动一面镜子来反射太阳光,最快大概每秒晃几次。而一个工业级扫描振镜,每秒可以来回摆动几千次——小角度下甚至能到几万次。而且它的定位精度可以达到微弧度级。
根据 RP Photonics 的分类,激光扫描器有很多种,除了振镜(电流计式),还有多面转镜(Polygon Scanner)、声光偏转器(AOM Scanner)、电光扫描器、MEMS振镜、光学相控阵等。振镜只是其中一类,但因为它在激光加工、激光打标等领域应用最广泛,所以人们常说的”激光扫描”很大程度上指的就是振镜扫描。
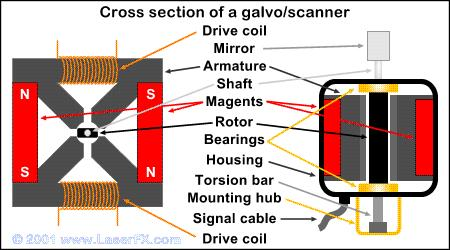
图1:振镜(电流计式扫描器)内部结构剖面图。核心部件包括驱动线圈、磁铁、转子、转轴、轴承、反射镜和位置传感器等。
二、工作原理
1. 振镜(电流计式扫描器)的基本结构
一个典型的振镜单元(单轴)由以下几部分组成:
① 电机转子(Rotor)
- 上面固定着反射镜
- 通常是动磁式或动圈式设计
- 转子上还装有位置传感器
② 定子与驱动线圈(Drive Coil)
- 提供磁场(永磁体)
- 线圈通电后产生电磁力矩,驱动转子转动
③ 位置反馈传感器
- 实时检测转子的角度
- 把信号反馈给驱动电路,形成闭环控制
- 高端振镜的位置传感器分辨率可以达到微弧度级
④ 反射镜(Mirror)
- 粘在转子上,随转子一起摆动
- 材料通常是石英、硅、碳化硅或铍(轻、硬、导热好)
- 表面镀对应波长的高反射膜
2. 其他类型的激光扫描器
根据 RP Photonics Encyclopedia,激光扫描器有多种技术路线:
(1)旋转镜扫描器(Rotating Mirror Scanner)
最简单的一种:一个倾斜的圆柱端面镀上反射膜,电机带动圆柱旋转,入射激光就被周期性地反射到不同方向。
(2)多面转镜扫描器(Polygon Scanner)
一个多边形的棱镜,每个侧面都是一个反射面。棱镜持续旋转,每一面扫过一个角度范围。激光打印机里的扫描器大多是这种。
- 优点:速度快,可以做到很高的扫描频率
- 缺点:只能做周期性匀速扫描,不能任意定位
(3)电流计式扫描器(Galvanometer Scanner,振镜)
扫描镜可以通过电磁力转动到不同的角度位置。有些工作在机械谐振模式(谐振式振镜),此时扫描速度不是恒定的(正弦运动)。
- 优点:可以任意角度定位,灵活度高
- 缺点:速度比多面转镜慢一些
(4)MEMS扫描器
基于MEMS(微机电系统)技术的微型扫描器,体积非常小。常见于消费级激光雷达、AR眼镜等场景。
(5)声光偏转器(Acousto-optic Deflector, AOD)
没有运动部件,利用晶体中的声波对光的衍射效应来偏转光束。偏转角度由施加的射频信号控制。
- 优点:速度极快,无机械磨损
- 缺点:偏转角度范围小,可分辨的点数有限
(6)电光扫描器
利用电光效应来偏转光束,速度极快,但扫描角度通常很小。
(7)光学相控阵(Optical Phased Array)
由一组相干发光单元组成,控制各单元之间的相位差来改变合成光束的出射方向。未来可能用于自动驾驶的微型激光雷达。
3. 双振镜扫描系统
要在一个平面上扫描,需要两个振镜配合——一个管X方向,一个管Y方向。
常见的布局有两种:
- XY堆叠式:两个振镜一前一后,X振镜在前,Y振镜在后(或反过来)
- 近瞳式:两个振镜的转轴尽量靠近,形成一个”虚拟的共同支点”
双振镜系统的关键是两个振镜的同步控制——轨迹画得准不准,全看X和Y的配合好不好。这就需要高性能的驱动控制板来做实时的轨迹规划和伺服控制。
对于三维加工(比如在曲面上打标),还需要加上动态聚焦单元(也叫”vario-scan”模块)。这个模块包含可移动的透镜,在X-Y扫描的同时快速调整光束的发散角,让焦点跟着曲面的高度变化而移动。
4. F-Theta场镜:让扫描变成平面
这里有一个很重要的问题:如果振镜只是转动镜子,反射光的角度变了,那么在远处的接收面上,扫描轨迹不是直线而是弧线——而且中心和边缘的线速度也不一样。
F-Theta场镜就是用来解决这个问题的。它是一种特殊设计的平场扫描透镜,特点是:像高 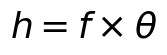 ,也就是像的高度和扫描角
 成正比(而不是普通透镜的
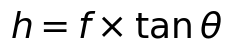 )。
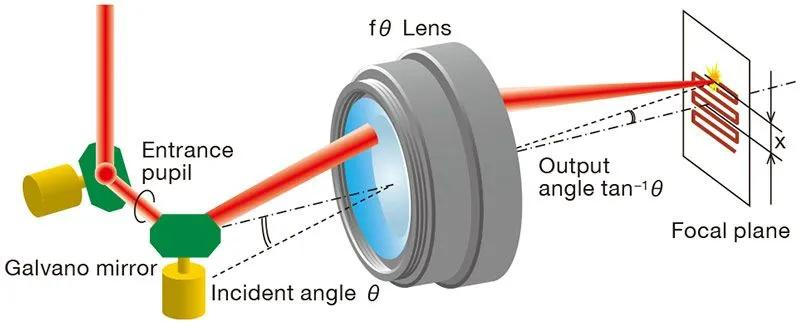
图2:f-theta扫描透镜工作原理示意图。振镜改变激光入射角度,f-theta透镜将角度扫描转化为焦平面上的线性位移,保证扫描速度均匀且聚焦光斑始终落在平面上。
这样的话,振镜匀速转动,扫描点在像面上的移动速度就是均匀的,而且扫描面是一个平面。
5. 前物镜扫描 vs 后物镜扫描
根据扫描器和聚焦物镜的先后顺序,有两种架构:
- 前物镜扫描(Pre-objective Scanner):扫描器在聚焦物镜之前。物镜需要处理不同入射角的光束,比如使用f-theta扫描透镜。这是最常见的架构。
- 后物镜扫描(Post-objective Scanner):扫描器放在聚焦物镜之后,光束已经是会聚状态。在激光加工中,这种方案的保护窗口可以做得比较小,更换方便。
6. 反射式 vs 折射式扫描
大多数扫描器用的是可动反射镜,但也有利用折射元件来偏转光束的方案。比如旋转的 Risley 棱镜、或者横向移动的透镜(某些光纤发射系统用的就是这种原理)。
三、关键参数与性能指标
| 参数 | 含义 | 单位 | 说明 |
|---|---|---|---|
| 扫描角度 | 振镜能摆动的最大角度 | °、mrad | 通常是±角度 |
| 扫描速度/响应时间 | 振镜的快慢 | μs | 小角度阶跃响应时间 |
| 定位精度 | 重复定位的准确度 | μrad、μm | 含线性度、重复精度 |
| 光斑漂移 | 长时间工作的位置漂移 | μrad、μm | 热漂移是主要因素 |
| 通光孔径 | 振镜上能通过的最大光斑 | mm | 决定光斑大小上限 |
| 适用波长 | 反射镜的镀膜波长范围 | nm | 不同波长需不同镀膜 |
| 损伤阈值 | 反射镜能承受的最大功率密度 | W/cm², J/cm² | 高功率应用需注意 |
几个关键参数解读
扫描速度怎么看? 振镜的速度通常用”小角度阶跃响应时间”来表示,比如”100μs(0.1°阶跃)”——意思是让振镜转动0.1度并稳定下来,只需要100微秒。高端打标机用的振镜响应时间能做到20-30μs。
为什么光斑漂移很重要? 振镜工作的时候,电机线圈会发热,热量传导到转子和反射镜上,会导致热变形和位置漂移。如果漂移太大,长时间打标就会出现”图案飘移”的问题。
四、主要类型/分类
1. 按驱动方式分
| 类型 | 原理 | 速度 | 定位灵活性 | 典型应用 |
|---|---|---|---|---|
| 电流计式振镜 | 电磁力驱动反射镜转动 | 中~高 | 高(任意角度) | 激光打标、切割、3D打印 |
| 谐振式振镜 | 机械谐振,正弦摆动 | 很高(kHz级) | 低(只能往复) | 高速成像、激光显示 |
| 多面转镜 | 旋转多面棱镜反射 | 很高 | 低(匀速扫描) | 激光打印、高速条码扫描 |
| 声光偏转器(AOD) | 声光衍射 | 极高 | 中(角度范围小) | 共聚焦显微镜、科研 |
| MEMS振镜 | 微机电驱动 | 高 | 中 | 消费级激光雷达、AR |
| 光学相控阵 | 相位控制阵列 | 极高 | 中 | 固态激光雷达(新兴) |
2. 按扫描维度分
- 一维扫描器:只在一个方向上扫描(如条码扫描器、激光打印机)
- 二维扫描器:X-Y两个方向,可在平面上任意扫描(如激光打标)
- 三维扫描器:X-Y-Z三个方向,加上动态聚焦(如曲面加工、3D打印)
3. 电流计式振镜的细分
- 动圈式:线圈运动,磁铁固定——驱动力大,但电感大,速度受限
- 动磁式:磁铁运动,线圈固定——转动惯量小,速度快,是主流方案
五、典型应用场景
1. 激光打标
这是振镜最大的应用领域。金属、塑料、陶瓷、玻璃上的各种logo、二维码、序列号、文字图案,几乎都是用振镜+激光器打出来的。振镜的速度直接决定了打标效率。
2. 激光切割与焊接
薄板精密切割、精密焊接中,振镜扫描式加工(也叫”振镜焊””振镜切”)比传统的工作台移动方式快得多。配合高功率光纤激光器,可以实现高速、高精度的加工。
3. 3D打印(SLA光固化)
SLA 3D打印机用振镜扫描紫外激光,让液态树脂逐层固化。振镜的扫描速度和精度直接影响打印速度和打印质量。
4. 激光雷达(LiDAR)
激光雷达需要快速扫描发射和接收光束。振镜是激光雷达的主流扫描方案之一——除了传统的电磁振镜,还有MEMS振镜(微机电振镜),体积更小、速度更快。
5. 激光打印机
激光打印机里通常用一维的旋转多面镜(polygon scanner),把激光二极管的光束扫描到感光鼓上。这是振镜之外另一种非常重要的扫描技术。
6. 激光显微镜与OCT
共聚焦显微镜需要对样品做逐点扫描。通常快轴(X方向)用谐振式振镜(几千Hz),慢轴(Y方向)用电流计式振镜,两者配合实现高速面扫描。光学相干层析(OCT)通常也涉及光束扫描。
7. 激光显示与激光秀
激光电视、激光投影、舞台激光秀中,振镜扫描是一种重要的图像生成方案——通过高速扫描一束或多束激光,利用人眼的视觉暂留效应形成完整的图像。
8. 条码扫描器
条码扫描器通常用一维激光扫描器,让光束沿着一条直线来回扫过条码,同时检测反射光的强度来读出条码信息。
六、常见误区
误区1:振镜速度越快越好
速度快当然好,但速度和精度往往是矛盾的——振镜动得越快,停下来的时候”过冲”就越厉害,要稳定下来需要更长时间。而且速度太快会增加振动和噪音,缩短寿命。
实际选型要根据应用来:激光打标追求速度,选高速振镜;精密加工追求精度,选高稳定性振镜。
误区2:两个单轴振镜拼起来就是双轴系统
理论上是,但实际没那么简单。双轴振镜系统不只是两个单轴的简单叠加,还需要考虑两个振镜的几何布局、同步控制、动态畸变校正、F-Theta透镜的匹配。所以通常直接买成套的双轴振镜系统。
误区3:F-Theta透镜可以随便配
F-Theta透镜和振镜是需要匹配的:扫描角度要匹配、入射光斑大小要匹配、焦距和扫描范围要匹配应用需求、波长和损伤阈值要匹配激光参数。配错了F-Theta,不仅扫描范围不对,光斑质量和位置精度都会出问题。
误区4:振镜定位精度就是加工精度
振镜的定位精度只是整个加工系统精度的一部分。实际加工精度还受很多因素影响:F-Theta透镜的畸变和场曲、激光光束质量、热效应、机械安装误差、控制系统的插补精度。振镜精度只是”上限”,实际精度通常比振镜标称的要低一些。
误区5:激光扫描器只有振镜一种
振镜只是激光扫描器的一种。不同的应用场景有不同的最佳方案:高速连续扫描用多面转镜、超快小角度扫描用声光偏转器、微型化用MEMS、固态无运动部件用光学相控阵。选型的时候要先想清楚自己的需求,不要默认用振镜。
七、选型建议
1. 按应用场景选
- 激光打标 → 选高速电流计式振镜,配合对应的F-Theta镜
- 激光切割/焊接 → 选大孔径、高功率反射镜的振镜
- 3D打印/SLA → 选中高速、大角度扫描振镜
- 共聚焦显微镜 → 快轴用谐振式(高速),慢轴用电流计式
- 激光雷达 → 根据扫描方式选择,有MEMS振镜、多面转镜等多种方案
- 激光显示/投影 → 高速谐振式振镜或MEMS振镜
2. 按关键指标选
- 首要关心速度 → 看阶跃响应时间和谐振频率
- 首要关心精度 → 看重复定位精度和长期漂移
- 要做大范围扫描 → 选大角度振镜+长焦距F-Theta
- 用高功率激光 → 注意反射镜的损伤阈值和热管理
- 紫外或红外应用 → 确认反射镜镀膜和透镜材料
3. 主要品牌概览
- Scanlab(德国):行业标杆,性能顶级,价格也高
- Cambridge Technology(美国):老牌振镜厂商,产品线全
- Raylase(德国):工业级应用知名
- Thorlabs(美国):科研级小型振镜,实验室常用
- 大族/华工/世纪桑尼等国产品牌:性价比高,中低端市场主流
八、推荐阅读
- RP Photonics: Laser Scanners(原文)
- 激光光束质量是什么?为什么有的激光能聚焦得更小
- M²因子详解:光束质量的国际标准衡量方法
- 激光打标是什么?激光在材料表面”刻字”的技术
- 激光切割是什么?为什么激光能切金属
- 3D打印与激光增材制造
- 激光雷达是什么?激光怎么”看”世界
九、参考来源
- RP Photonics Encyclopedia – Laser Scanners(https://www.rp-photonics.com/laser_scanners.html)
- RP Photonics Encyclopedia – Galvanometer Scanners(Laser Scanners章节)
- RP Photonics Buyer’s Guide for Laser Scanners


发表回复